Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD
Lascia che crei ciò che hai in mente
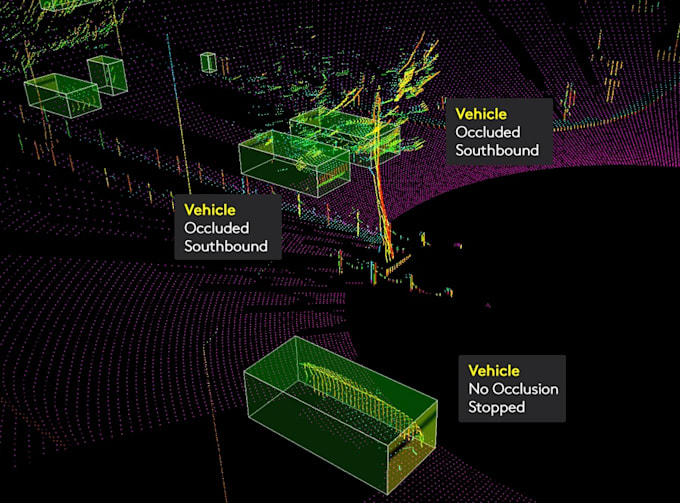
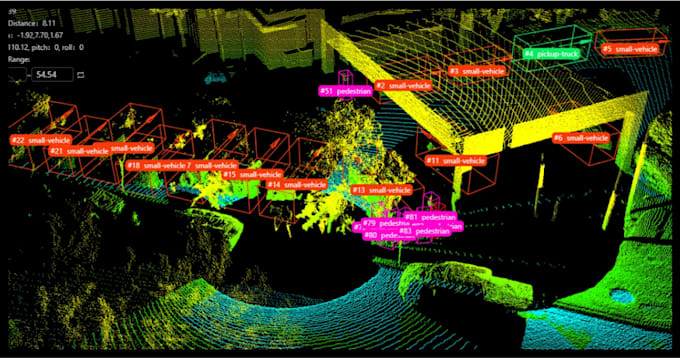
I robot vedono il mondo attraverso diverse telecamere e sensori di profondità contemporaneamente. Etichettiamo i tuoi dati sincronizzati in modo che ogni vista sia coerente.
SERVIZI
- Etichette su più telecamere sincronizzate
- Lo stesso oggetto mantiene un ID in ogni vista
- Riquadri 2D e 3D allineati alla profondità per dati RGB-D
- Configurazioni con telecamera al polso, alla testa e fisse
CONSEGNE
- Etichette per ogni telecamera più un file combinato con ID condivisi
- Scheda di definizione di classe e ID
- Rapporto di verifica di sincronizzazione che segnala i frame con problemi di timing
- Immagini di anteprima che mostrano le etichette tra le viste
PERCHÉ LAVORARE CON NOI
- Controlli tra viste per individuare ID non corrispondenti
- Esperienza con setup di bracci robotici e robot mobili
- Output nel tuo formato
- Revisioni incluse
ESEMPIO GRATUITO
Inviaci 5 frame sincronizzati e li etichetteremo gratuitamente.

Tecnica:
Manuale
Tipo di tag:
Immagine
•
Video
Traduzione automatica.
Hai bisogno di file di calibrazione delle telecamere?
Per lavori in 3D, sì. Per etichette 2D tra le viste, sono utili ma non necessari.
Quali formati di profondità accetti?
Mappe di profondità PNG e NPY; sacche ROS su richiesta.
Quali setup di telecamere supporti?
Telecamere al polso, alla testa e fisse su bracci robotici e robot mobili.