Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD


Traduzione automatica.
La locomozione con gambe è uno dei problemi più difficili in robotica. Il codice che funziona bene in simulazione si rompe nel momento in cui si confronta con gravità fisica, latenza delle articolazioni e terreni irregolari.
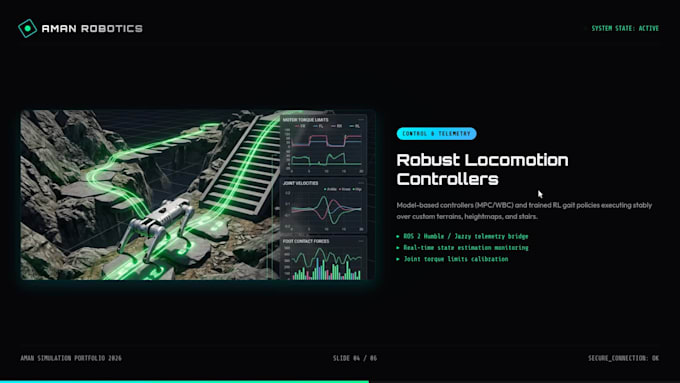
Costruisco sistemi di controllo virtuale-physico di livello produttivo usando MuJoCo e SDK fisici (Unitree SDK2). Ottieni una simulazione accurata, una policy di Reinforcement Learning (RL) addestrata, o controller classici basati su modelli che si trasferiscono al tuo hardware fisico senza danneggiarlo.
Ciò che consegno:
- Ambiente MuJoCo accurato dal punto di vista fisico (MJCF/URDF riggato e con contatti ottimizzati)
- Pipeline di controllo personalizzate: WBC, MPC, o Reinforcement Learning (PPO/SAC)
- Adattamento Sim2Real: modellazione della latenza, profiling della rete degli attuatori e domain randomization
- Bridge ROS2/ROS: streaming di telemetria, stima dello stato e comandi di pianificazione del percorso
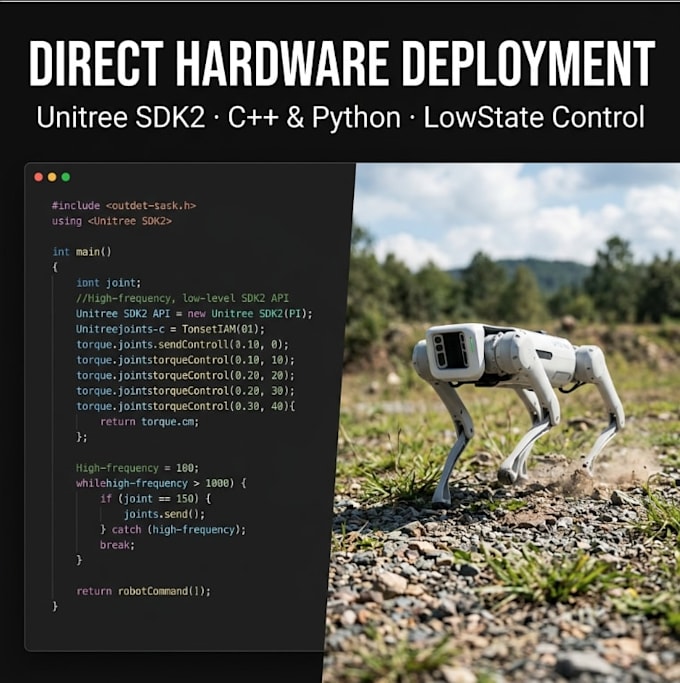
- Codice di deploy fisico: script C++/Python che utilizzano lo streaming LowState di Unitree SDK2
Che tu lavori su locomozione quadrupede (Go2, B2) o controllo di humanoidi, colmo il divario tra simulazione ed esecuzione reale.
Contattami con le specifiche del tuo robot e l'ambiente di destinazione per ricevere un preventivo personalizzato entro 24 ore.
Robotics Expert
Lingue
Traduzione automatica.
Traduzione automatica.
Q1. Su quali piattaforme robot supporti?
Mi specializzo in quadrupedi (Unitree Go2, Go1, Aliengo, B2, ANYmal) e in umanoidi bipedi (Unitree H1, G1, piattaforme accademiche personalizzate). Se il tuo robot ha un modello URDF o CAD valido, può essere integrato nelle mie pipeline di controllo.
Q2. Qual è la differenza tra MuJoCo e Isaac Sim per robot con gambe?
MuJoCo è estremamente veloce, efficiente dal punto di vista computazionale e gestisce i contatti fisici (contatti morbidi, attrito) con alta precisione matematica, rendendolo lo standard accademico e di ricerca e sviluppo. Isaac Sim è adatto per la parallelizzazione su GPU su larga scala. Fornisco entrambi, ma consiglio MuJoCo per prototipi di controllo rapidi.
Q3. Come colmi il gap tra Sim e Reale (Sim2Real)?
Colmiamo il divario usando tre tecniche: (1) Domain Randomization di masse, attrito e guadagni dei motori; (2) Modellazione della rete degli attuatori per simulare ritardi fisici delle articolazioni e limiti di coppia; (3) aggiunta di rumore sensoriale realistico e latenza alla storia delle osservazioni della policy.
Q4. Devo inviarti il mio robot fisico?
No. Eseguo tutte le build in simulazione usando le specifiche CAD/URDF. Scrivo il wrapper di deploy fisico per usare lo SDK standard della tua piattaforma (es. Unitree SDK2). Tu esegui i test localmente, mi invii i log di osservazione e iteriamo da remoto.
Q5. Cos'è lo "LowState Streaming" di Unitree SDK2 e perché è importante?
Lo streaming LowState ci permette di bypassare il controller di alto livello del robot e leggere/scrivere direttamente gli angoli delle articolazioni, le velocità e le coppie a frequenze elevate (fino a 500Hz-1kHz). È essenziale per eseguire comportamenti di locomozione personalizzati, profili di trot personalizzati o policy di RL.
Q6. Quale stack software usi?
Lo stack di base include Python 3.10+, MuJoCo (mujoco-python), ROS 2 (Humble/Jazzy), PyTorch (per pipeline RL) e C++ (per comunicazione hardware a basso livello con SDK2). Assicuro che tutti i pacchetti siano compatibili con l'ambiente di sviluppo locale del tuo team.
Q7. Firma accordi di non divulgazione (NDA)?
Sì. Firma regolarmente NDA prima di ricevere modelli CAD proprietari, definizioni URDF o log di telemetria fisica. I tuoi progetti e metriche non saranno mai condivisi o usati nel mio portfolio pubblico senza permesso esplicito.
Q8. Puoi aiutarci a migrare i nostri controller di Gazebo o Webots?
Sì. Posso tradurre i tuoi controller esistenti (es. controller ROS o nodi PyBullet personalizzati) in MuJoCo, ottimizzando per il risolutore di contatti più veloce di MuJoCo e impostando un tracciamento dei contatti più affidabile.
Q9. Chi possiede il codice e le reti neurali addestrate?
Al completamento del progetto e al rilascio delle milestone, possiedi il 100% del codice, degli script, delle configurazioni e dei pesi del modello addestrato (ONNX/TorchScript) con pieni diritti commerciali.
Q10. Come funzionano le milestone per questi progetti di alto valore?
Per i pacchetti Standard e Premium, suddividiamo il progetto in 3-5 milestone (es. costruzione ambiente, training policy, integrazione SDK, validazione hardware). Ogni milestone si conclude con una demo video e consegna del codice. Si finanzia solo la milestone successiva dopo aver approvato quella attuale.