Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD
Ho già costruito e consegnato un robot di pulizia autonomo completo su Fiverr. Progetto COMPLETATO con test hardware reale. Questo è il mio servizio comprovato.
COSA OTTIENI:
- Ambiente di lavoro ROS 2 Humble costruito da zero
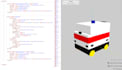
- Modello robot URDF personalizzato con mecanum o trazione differenziale
- Simulazione Gazebo con ambiente domestico
- mappatura SLAM per mappatura in tempo reale dell'ambiente
- Navigazione autonoma Nav2 con evitamento ostacoli
- 5 schemi di pulizia: zigzag, spirale, seguire pareti, casuale, basato su zone
- Rilevamento del pavimento AI usando MobileNetV2 con precisione del 97%
- Deployment del modello TFLite su Raspberry Pi 5
- Velocità di aspirazione automatica: 30% piastrelle, 60% legno, 100% moquette
- Integrazione controllo motori Arduino
- Comunicazione TCP tra Jetson e RPi5
- GUI di controllo PyQt5 per modalità manuale e autonoma
- Guida PDF di 22 pagine per il deployment hardware
- Diagramma dell'architettura del sistema
HARDWARE SUPPORTATO:
Jetson Orin Nano, Raspberry Pi 5, Arduino Mega, RPLiDAR, IMU, ruote mecanum, motori BLDC, telecamere
PROVA DELLA ESPERIENZA:
Consegnato al cliente Fiverr con codice sorgente completo, modelli AI e guida di 22 pagine. Robot testato con successo su hardware reale.

Traduzione automatica.
Hai effettivamente costruito un robot di pulizia prima?
Risposta: Sì, ho completato un progetto di robot di pulizia completo su Fiverr per 700 dollari. Il cliente ha ricevuto codice sorgente funzionante, modelli AI e una guida di 22 pagine per il deployment hardware. Il robot è stato testato su hardware reale con Jetson Orin Nano.


