Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD
Ingegnere di robotica e automazione
Stai cercando uno sviluppatore ROS2 per costruire, simulare o configurare un robot mobile autonomo?
Offro servizi di sviluppo e simulazione di robotica basati su ROS2 per robot mobili autonomi (AMRs), robot da magazzino, prototipi di ricerca e applicazioni robotiche.
Cosa posso sviluppare:
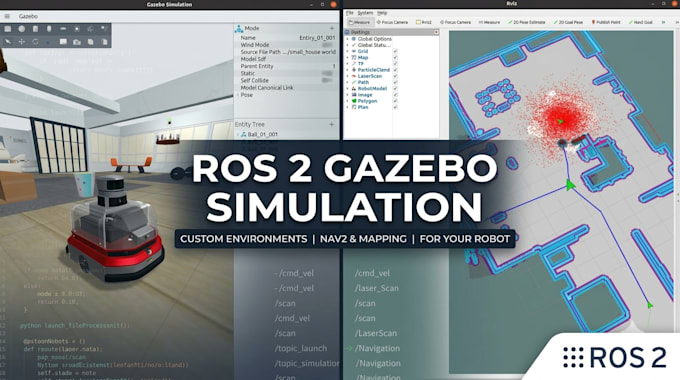
Simulazione di robot ROS2 usando Gazebo
Configurazione del modello robot URDF/Xacro
Integrazione di sensori LiDAR e telecamere
SLAM e generazione di mappe 2D
Localizzazione con AMCL
Navigazione autonoma con Nav2
Pianificazione del percorso e evitamento ostacoli
Navigazione basata su waypoint
Ambientazioni personalizzate in Gazebo
Nodi ROS2 in Python/C++
File di lancio e documentazione del progetto
Tecnologie:
ROS2 | Gazebo | Nav2 | SLAM Toolbox | RViz2 | Python | C++ | URDF | OpenCV
Cosa riceverai:
Workspace organizzato del progetto ROS2
Codice sorgente e file di configurazione
Configurazione di simulazione e navigazione
Istruzioni di installazione e esecuzione
Video demo o screenshot
Supporto per risolvere eventuali problemi legati al progetto concordato
Che tu stia sviluppando un AMR per magazzino, testando un concetto robotico o costruendo un prototipo di ricerca, posso aiutarti a trasformare le tue esigenze in una simulazione funzionante.
Contattami prima di ordinare così possiamo discutere del modello del tuo robot