Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD



Traduzione automatica.
La tua cella ha un robot, un PLC e un pendant, ma nessuno schermo su cui i tuoi ingegneri si fidano? Costruisco software Windows workbench intorno alla tua cella robot: lettura in tempo reale di giunti e TCP, I/O nominato per le stazioni, simulazione e comandi gated che non vengono mai attivati senza una conferma.
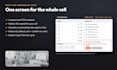
Portfolio: una piattaforma di controllo per celle robotiche per una cella a sei assi con lettura dei giunti, I/O nominato con live 0/1, pose TCP, simulazione del ciclo di prelievo sul PC di banco e un'impostazione di default in sola lettura con scritture confermate e un registro delle sessioni.
Cosa posso costruire per te:
Stack: C#/.NET, WPF su un livello di astrazione di robot e I/O.
Non sostituisco il controller del tuo robot né invento logiche di sicurezza: sequenze e interblocchi sono definiti con te. Tu possiedi il codice sorgente.
Progetti premium / grandi: offerta personalizzata con pagamenti a milestone.
Contattami con il tuo robot, controller e interfaccia prima di ordinare.
CAN Bus, Industrial and Robotics Desktop Software Engineer
Lingue
Traduzione automatica.
Traduzione automatica.
Sostituisci il controller del robot o il pendant di insegnamento?
No. Costruisco software intorno ad esso: lettura, schermi di stazione, simulazione e un percorso gated per i comandi che approvi. Movimento e sicurezza rimangono nel tuo controller.
Quali robot e controller supporti?
Qualsiasi controller che esponga un'interfaccia PC documentata o SDK. Dimmi la marca del robot, il modello del controller e l'interfaccia, e ti confermerò la fattibilità prima di ordinare.
Possiamo provarlo prima che la cella sia libera?
Sì. La simulazione fa parte del lavoro e utilizza lo stesso modello di joint e I/O del sistema reale. I controlli finali avvengono comunque sulla cella reale.
È uno sviluppo ROS?
No. Questo servizio è un workbench desktop Windows per celle industriali. Se la tua cella ha anche un sistema ROS, posso leggere i dati solo tramite un'interfaccia concordata.


