Farò ros 2 cinematica robotica simulazione modelli urdf e simulare cinematica robot

Alcune informazioni sono state tradotte automaticamente.

Pakistan

Parlo Inglese

Ingegneria meccatronica, IoT, PLC, SolidWorks, Matlab

Approccio orientato all'ingegneria — Ogni progetto supportato da principi ingegneristici, non solo estetici ✓ Capacità end-to-end — Dalla progettazione 3D alla simulazione, prototipo e integrazione Io...
Informazioni su questo servizio
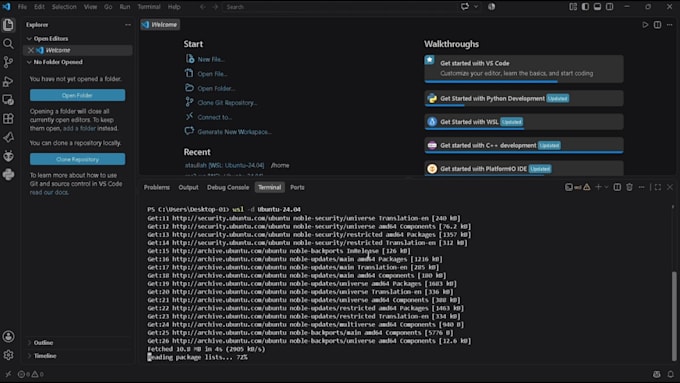
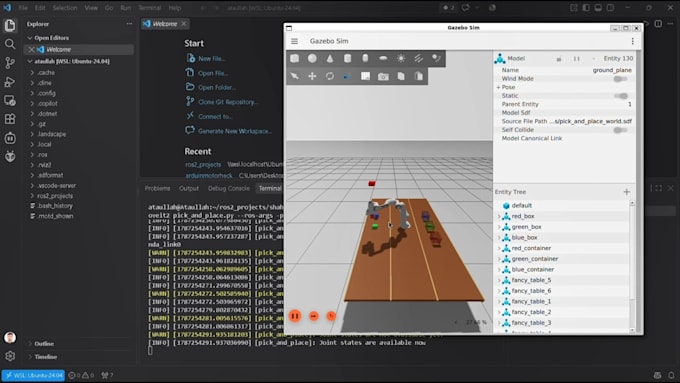
Hai bisogno di validare la cinematica del tuo robot o di debuggare un URDF rotto prima di toccare l’hardware vero? Creo pipeline di modellazione e simulazione robotica pulite e verificate in ROS 2, Webots e Pinocchio.

Il mio portfolio

Tag correlati