Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD
Sviluppatore di server di gioco e mod
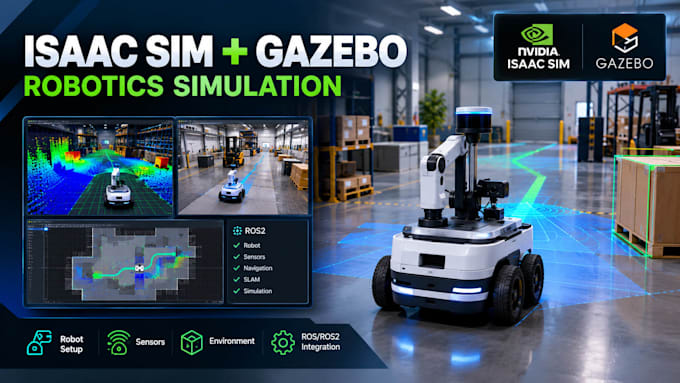
Hai bisogno di una simulazione robotica affidabile per sviluppo, test o ricerca?
Creo simulazioni avanzate NVIDIA Isaac Sim e Gazebo progettate per flussi di lavoro realistici, test di sensori, navigazione e integrazione con ROS/ROS2.
Ciò che posso creare:
Qualità, organizzazione e progettato in base alle tue esigenze.
Che tu abbia bisogno di un semplice prototipo o di un ambiente di simulazione robotica completo, posso aiutarti a trasformare il tuo progetto in una simulazione funzionante.
Contattami prima di ordinare così posso rivedere le tue esigenze e consigliarti la configurazione più adatta.
Traduzione automatica.
Puoi lavorare con ROS2?
Sì, posso integrare ROS2 con Isaac Sim o Gazebo.
Puoi simulare sensori?
Sì. Posso configurare telecamere, LiDAR, IMU e altri sensori supportati.
Puoi creare ambienti personalizzati?
Sì, posso creare ambienti e scenari in base alle tue esigenze.
Puoi lavorare con un modello di robot esistente?
Sì. Puoi fornire il modello del tuo robot e i file del progetto per l'integrazione.
