Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD
Visione computerizzata
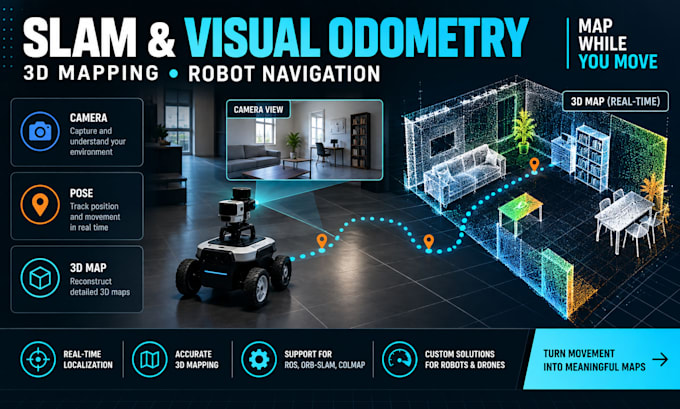
Hai bisogno di un sistema di visione artificiale che possa capire la sua posizione e costruire una mappa mentre si muove? Posso sviluppare soluzioni SLAM e odometria visiva per robotica, droni, sistemi autonomi, AR/VR e altre applicazioni di visione 3D.
Posso lavorare con telecamere, stereo, RGB-D o altri input visivi supportati per stimare il movimento, creare mappe e processare informazioni spaziali. Che tu abbia bisogno di integrare un framework SLAM esistente o di creare una pipeline di visione personalizzata, posso costruirla attorno al tuo hardware e alle tue esigenze.
Servizi inclusi
Inviami i dati della tua telecamera, i dettagli dell'hardware e i requisiti del progetto per iniziare.
Linguaggio di programmazione:
Python
•
R
•
MATLAB
•
Colab
•
Java
Strumenti:
opencv
•
tensorflow
•
MLflow
•
SimpleCV
•
CVAT
•
Colab
•
PyTorch
Framework:
DeepPy
•
Google ML Kit
•
SimpleCV
•
keras
•
PyTorch