Sfoglia categorie
Italiano
$
USD
Connettiti alla tua IA
Ingegnere di progettazione PCB per droni e robotica UAV
Il tuo autopilota è utile quanto i sensori e i periferici con cui può comunicare.
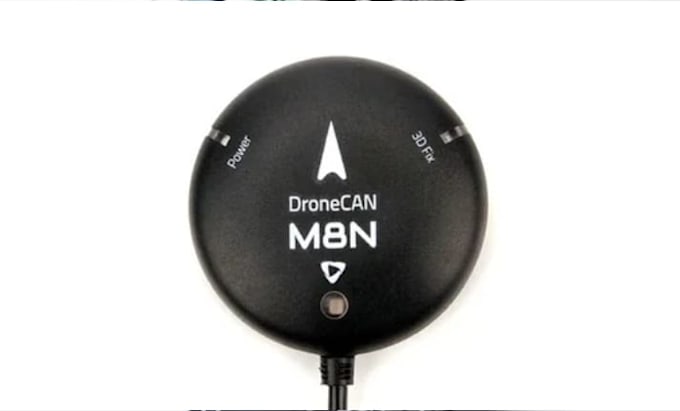
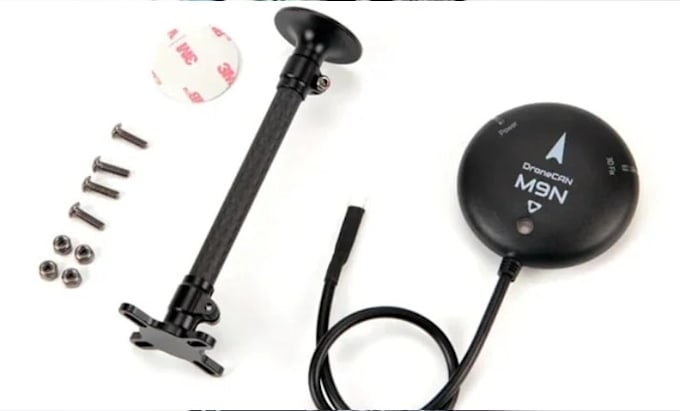
Progetto PCB periferiche personalizzate DroneCAN e UAVCAN v0 per navigazione UAV, rilevamento, monitoraggio della potenza e reti CAN incorporate. Che tu voglia un modulo CAN GPS, interfaccia per bussola, monitor della batteria o nodi sensore STM32, il progetto parte dal tuo flight controller e dai requisiti di integrazione.
hardware che posso progettare
DETTAGLI DI PROGETTAZIONE CHE CONTANO
Considero regolazione dell'alimentazione, protezione del bus, pinout del connettore, messa a terra, rumore dei sensori, dimensioni della PCB e requisiti di produzione. Dove rilevante, possiamo valutare l'isolamento galvanico, i rischi EMI e la terminazione per la tua rete CAN.
INTEGRAZIONE AUTOPILOTA
Gli obiettivi di design possono includere PX4, ArduPilot o funzionalità DroneCAN supportate da INAV. La compatibilità effettiva dipende dall'hardware selezionato, dalla versione del protocollo, dal firmware e dai messaggi supportati.
Traduzione automatica.
Che cos'è una PCB DroneCAN?
Una PCB DroneCAN è un hardware progettato per collegare un periférico, come GPS, una bussola o un monitor della batteria, a un flight controller tramite una rete CAN. Un dispositivo completo richiede anche firmware compatibile e supporto al protocollo.
Puoi progettare un modulo GPS e bussola DroneCAN?
Sì. Posso progettare la PCB attorno al ricevitore GNSS da te scelto, al magnetometro, al MCU, al transceiver CAN, all'organizzazione dell'antenna e ai requisiti di alimentazione. Firmware e integrazione autopilota devono essere inclusi nell'ambito concordato.
Supporti periferiche PX4 e ArduPilot?
Posso progettare l'hardware per l'applicazione PX4 o ArduPilot prevista. La compatibilità dipende dai tipi di periferiche supportate, dall'implementazione del protocollo, dalla selezione dei componenti e dalla configurazione del firmware.
Puoi progettare un monitor batteria CAN o modulo di potenza?
Sì. L'hardware può essere pianificato attorno alla misurazione della tensione della batteria, alla rilevazione della corrente, alla regolazione della potenza e a una interfaccia CAN. Intervallo di corrente, precisione di misurazione, protezione e requisiti di calibrazione devono essere specificati.
Puoi convertire un sensore UART o I2C in una periferica CAN?
Posso progettare un adattatore o una PCB di interfaccia basata su STM32. La traduzione dei dati sensore in messaggi DroneCAN richiede firmware e supporto al protocollo appropriati, che devono essere concordati separatamente.
Supporti CAN isolato e collegamenti lunghi?
Dove necessario, il progetto può considerare trasmettitori CAN isolati, alimentazione isolata, terminazione, protezione connettori e soppressione transiente. La soluzione corretta dipende dall'ambiente elettrico e dalla topologia di rete.
La PCB funzionerà immediatamente con il mio flight controller?
Non automaticamente. L'hardware, il firmware, la versione del protocollo, i messaggi supportati, la configurazione del nodo e i test influenzano la compatibilità. Condividi per favore il tuo flight controller e il periférico di destinazione prima di ordinare.