Sfoglia categorie
Italiano
$
USD
Connettiti alla tua IA
progettazione PCB
Traduzione automatica.
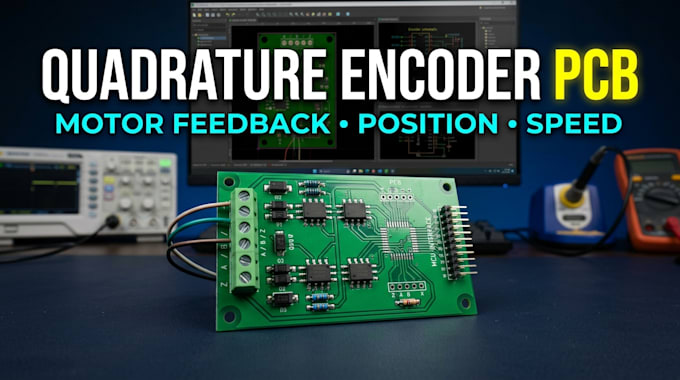
Puoi progettare un’interfaccia encoder quadratura A/B?
Sì. Posso progettare l’elettronica per leggere i segnali di fase A/B per feedback di posizione, velocità e direzione.
È disponibile l’interfaccia Z index?
Sì. È possibile includere un canale Z opzionale quando l’encoder fornisce un impulso indice e la tua applicazione ne ha bisogno.
Supporti encoder differenziali?
Sì. Posso progettare interfacce usando ricevitori differenziali adeguati, inclusi ricevitori compatibili RS-422, quando l’output dell’encoder corrisponde alle loro specifiche elettriche.
L’PCB si collega a STM32 o ESP32?
Sì. Posso progettare interfacce e connessioni logiche compatibili per timer, contatore o periferiche encoder adatte all’MCU.
Progetti per feedback motore ad alta velocità?
Sì. L’architettura può essere scelta in base al massimo rate di edge, risoluzione dell’encoder, velocità del motore, condizioni del cavo e capacità del controller.
Puoi includere isolamento e protezione dal rumore?
Sì. Protezione in ingresso adeguata, filtraggio, segnalazione differenziale e isolamento possono essere considerati in base all’ambiente operativo.
Fornisci firmware per controllo motore?
Il firmware e la messa a punto del motore non sono inclusi automaticamente. Possono essere discussi separatamente dall’hardware dell’interfaccia encoder.
