Farò ros 2 e simulazione gazebo ingegneristica

E
echo_rz
E
echo_rz
Echo Zhang
Alcune informazioni sono state tradotte automaticamente.

Informazioni su questo servizio

Traduzione automatica.

Hai problemi con la tua simulazione ROS 2 o Gazebo? Posso aiutarti a individuare i problemi, risolvere i problemi di configurazione e far funzionare il tuo progetto di robotica.

I miei servizi includono:

  • Troubleshooting di pacchetti ROS 2 e build con colcon
  • Debug di nodi, topic, file di avvio e parametri
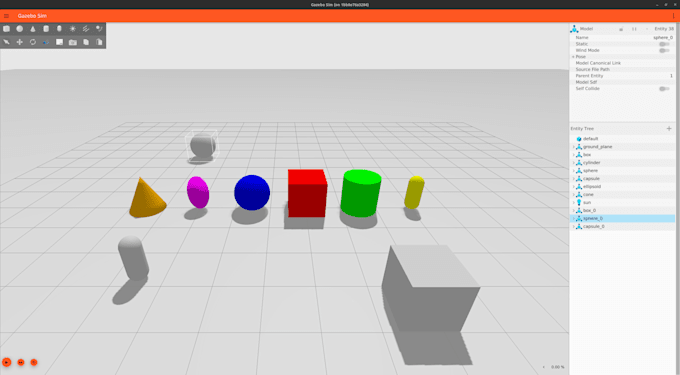
  • impostazione e risoluzione di problemi della simulazione Gazebo
  • caricamento e configurazione di modelli URDF/SDF
  • integrazione di plugin sensore e ROS topic
  • script Python per simulazione e raccolta dati automatizzata
  • test e debug di progetti di simulazione robotica esistenti

Strumenti e tecnologie:

ROS 2, Gazebo Sim, Python, Linux, Docker.

Cosa riceverai:

  • Codice sorgente e file di configurazione aggiornati
  • Istruzioni di avvio e esecuzione riproducibili
  • Un sommario dei problemi identificati e delle correzioni implementate
  • Risultati di validazione della simulazione quando l'ambiente fornito permette la riproduzione

Lavoro principalmente con progetti esistenti e compiti chiaramente definiti. Sviluppo completo di robot personalizzato, sistemi di navigazione complessi, firmware hardware e ambienti di simulazione su larga scala richiedono una valutazione separata.

Contattami prima di ordinare progetti complessi. Comunico principalmente tramite messaggi su Fiverr e preferisco requisiti tecnici chiari e documentati.

Scopri di più su Echo Zhang

Echo Zhang

Python Developer , Robotics Researcher

  • DaCina
  • Membro daset 2026
  • Lingue

    Inglese
I'm a Python developer and robotics researcher specializing in robotics, computer vision, and scientific computing. I've co-authored research papers for IEEE T-ASE and OCEANS, with additional research submitted to ICRA . I have hands-on experience with Python, ROS 2, Gazebo, and Docker, particularly in robotics simulation and automated data collection. I can help with: Python data processing and analysis Scientific plots and data visualization Robotics simulation and troubleshooting with ROS 2 and Gazebo I provide clearly scoped deliverables and communicate primarily through messages.

Traduzione automatica.