Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD
Sviluppatore AI, Computer Vision e Automazione Intelligente
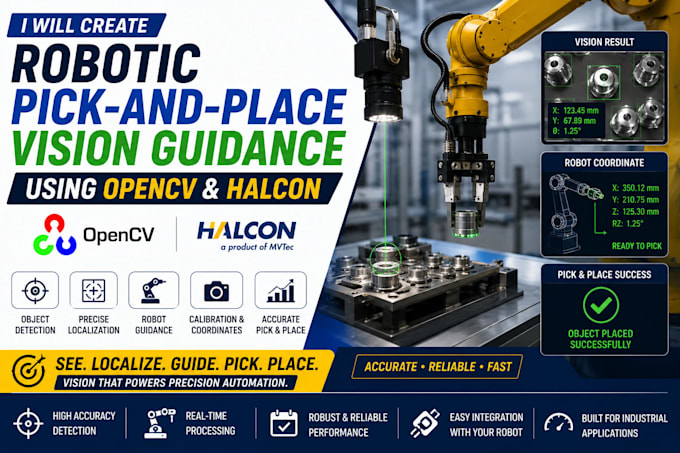
Creerò un sistema di guida visiva robotica per pick-and-place usando OpenCV, HALCON e visione artificiale, progettato intorno al tuo robot, alla telecamera e al flusso di lavoro di produzione.
Posso sviluppare la pipeline di visione necessaria per localizzare, identificare, misurare e guidare un robot verso gli oggetti target. Il sistema può gestire il rilevamento degli oggetti, l'elaborazione delle immagini, l'estrazione delle coordinate, la stima della posizione e la comunicazione con il tuo controller robotico.
Cosa posso costruire:
Posso lavorare con la tua telecamera, robot, progetto HALCON/OpenCV o hardware di visione esistenti, oppure sviluppare il sistema da zero.
La soluzione può essere adattata a diverse forme di oggetti, orientamenti, condizioni di illuminazione, posizioni della telecamera e configurazioni del robot.
Inviami il modello del tuo robot, configurazione della telecamera, immagini di esempio, oggetti target e workflow di pick-and-place richiesto, e progetterò il
Linguaggio di programmazione:
Python
•
R
•
MATLAB
•
Colab
•
Java
Strumenti:
opencv
•
tensorflow
•
MLflow
•
SimpleCV
•
CVAT
•
Colab
•
PyTorch
Framework:
DeepPy
•
Google ML Kit
•
SimpleCV
•
keras
•
PyTorch