Sfoglia categorie
Italiano
$
USD
Connettiti alla tua IA
Progettazione PCB, Embedded System, IoT e sviluppo firmware
Traduzione automatica.
Puoi progettare una PCB personalizzata per un progetto di robotica?
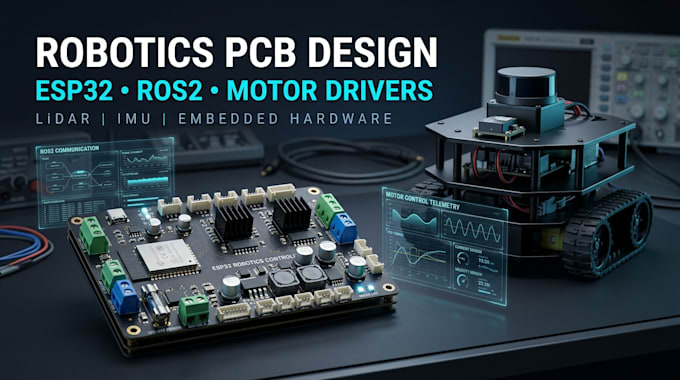
Sì. Posso aiutarti a progettare una PCB personalizzata per la robotica, inclusi schematici, selezione dei componenti, layout della PCB, interfacce motore, collegamenti ai sensori e documentazione di produzione secondo l’ambito concordato.
Supporti controller ESP32 e STM32?
Sì. L’architettura hardware può essere progettata intorno a ESP32, STM32 o un altro controller adatto in base alle esigenze di elaborazione, connettività e periferiche del tuo robot.
Puoi integrare driver motore nel PCB?
Sì. Il circuit design dell’unità motore e le interfacce possono essere progettati per motori DC, BLDC o passo-passo supportati. Fornisci per favore la tensione del motore, la corrente, il metodo di controllo e i requisiti dell’encoder.
Puoi integrare sensori LiDAR e IMU?
Sì. Posso progettare interfacce hardware adatte per LiDAR, IMU, encoder delle ruote e altri sensori supportati, soggetti ai loro requisiti elettrici e di comunicazione.
Puoi rendere l’hardware compatibile con ROS2?
Sì. Posso pianificare e implementare interfacce di comunicazione adeguate tra l’hardware del robot e un sistema basato su ROS2. L’integrazione esatta dipende dal computer host, dal microcontrollore, dal protocollo di trasporto e dai nodi ROS2 necessari.
Riceverò file PCB pronti per la produzione?
La documentazione di produzione può includere schematici, file sorgente della PCB, file Gerber, file di foratura e una distinta materiali, a seconda del pacchetto. La realizzazione fisica e l’assemblaggio non sono inclusi a meno che non sia concordato separatamente.
Puoi lavorare su un robot esistente o su una progettazione di PCB esistente?
Sì. I progetti esistenti possono essere revisionati, estesi o modificati. Condividi per favore lo schematico, i file della PCB, il firmware, le datasheet dei componenti o l’architettura ROS2 in modo che il lavoro possa essere definito con precisione.
