Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD
Ingegnere di PCB ECU automotive e sistemi embedded
Ciao! Benvenuto nel mio servizio. Condividi i tuoi requisiti di robotica ROS2, piattaforma robotica, sensori, esigenze di simulazione o file di progetto esistenti, e ti aiuterò a sviluppare la soluzione più adatta.
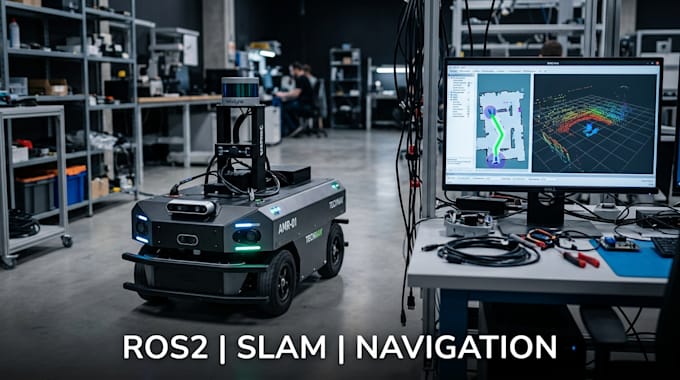
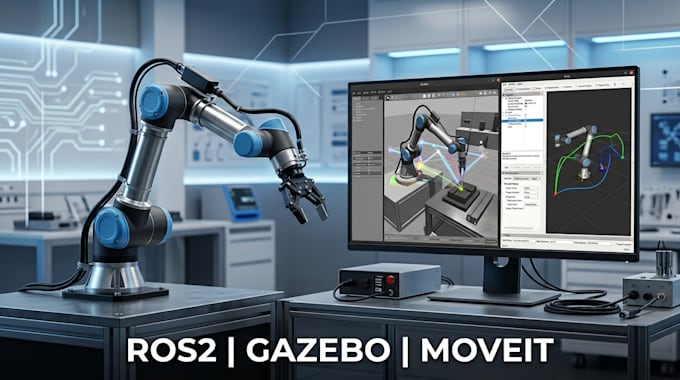
Sviluppo sistemi robotici ROS2 personalizzati, robot autonomi, SLAM, navigazione, simulazione Gazebo e MoveIt per robot mobili, bracci robotici e piattaforme autonome intelligenti.
Mi concentro su comunicazione affidabile del robot, integrazione sensori, mappatura, localizzazione, pianificazione del percorso, simulazione e integrazione hardware su misura per le tue esigenze.
COSA OFFRO
PERCHÉ SCEGLIERE ME
Invia le specifiche del tuo robot, versione ROS2, sensori, requisiti di simulazione, codice esistente o file di progetto, e sviluppiamo insieme la tua soluzione robotica.
Traduzione automatica.
Puoi sviluppare robot autonomi ROS2?
Sì, posso sviluppare sistemi di robot autonomi basati su ROS2 con integrazione sensori, navigazione e controllo.
Puoi implementare SLAM e Nav2?
Sì, posso configurare SLAM, mappatura, localizzazione e navigazione Nav2 per piattaforme robotiche compatibili.
Supporti la simulazione Gazebo?
Sì, posso creare e configurare simulazioni Gazebo per progetti di robotica ROS2.
Puoi lavorare con MoveIt?
Sì, posso sviluppare soluzioni MoveIt per bracci robotici, pianificazione del movimento e compiti di manipolazione.