Sfoglia categorie
Italiano
$
USD
Connettiti alla tua IA
Ingegnere di droni, PCB, firmware embedded e robotica ROS 2
Livello 1
Ha soddisfatto determinati criteri di prestazione e mostra un forte potenziale nel marketplace.
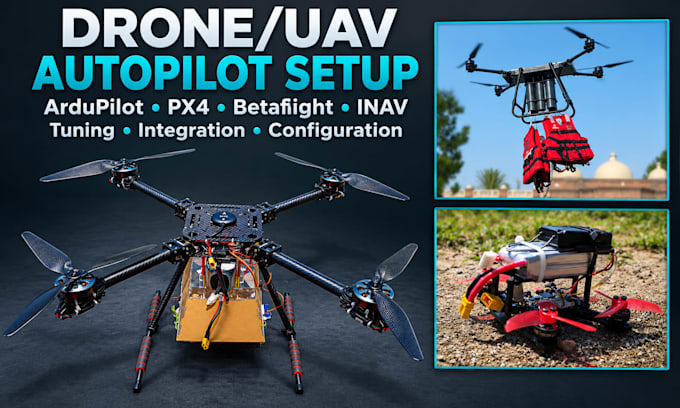
Il drone non si arma, perde assetto, oscilla o mostra errori GPS, bussola o EKF? configuro, calibro e faccio troubleshooting di Pixhawk, ArduPilot, PX4, Betaflight e iNav flight controller per droni multirotore, a decollo verticale (VTOL) e FPV.
Cosa posso fare
Schede: Pixhawk 2.4.8, 6C, 6X e Cube, Matek, SpeedyBee e flight controller STM32 personalizzati.
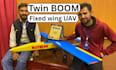
La mia esperienza: un quadricottero con payload di 30 kg su Pixhawk 6C, un UAV a doppio boomerang su Pixhawk Cube che ha conquistato il secondo posto a livello internazionale, e un flight controller STM32F405 progettato per ArduPilot e Betaflight.
Ambito: sessioni remote tramite condivisione schermo; tu o il tuo pilota pilotate l'aereo. Guasti meccanici o parti difettose richiedono riparazioni locali.
Inviami prima l'flight controller, il firmware e l'ultimo log prima di ordinare.

Traduzione automatica.
Q1. Quale firmware e quali flight controller supporti?
ArduPilot e PX4 su schede tipo Pixhawk, e Betaflight e iNav su schede F4/F7/H7 come Matek e SpeedyBee. Invia il modello esatto per confermare.
Q2. Come funziona la sessione remota?
Colleghi il drone al PC con la ground station o configurator e condividi lo schermo. Le eliche restano spente durante la configurazione. Tu esegui tutti i test di volo.
Q3. Cosa dovrei inviare per primo?
Modello della flight controller, firmware e versione, cornice, motori, ESC, eliche, batteria, file di parametri o diff e l’ultimo log di volo.
Q4. Puoi scrivere firmware personalizzato?
Sì: hardwaredef personalizzati ArduPilot, target Betaflight o iNav, script Lua e piccole modifiche al codice. Funzionalità più grandi vengono quotate dopo aver chiarito l’obiettivo.
Q5. Progetti o costruzioni del drone?
Non in questo gig. Per un nuovo drone consulta il mio gig di design UAV; per schede personalizzate consulta il mio gig di elettronica per droni.
Q6. Puoi garantire un volo perfetto?
Nessuno può garantirlo da remoto. Risolvo problemi di configurazione e tuning rilevati nei log; guasti meccanici o hardware potrebbero richiedere interventi locali.