Sfoglia categorie
Italiano
$
USD
Connettiti alla tua IA
Ingegnere di droni, PCB, firmware embedded e robotica ROS 2
Livello 1
Ha soddisfatto determinati criteri di prestazione e mostra un forte potenziale nel marketplace.

Traduzione automatica.
Q1. Quali versioni di ROS 2 supporti?
Dimmi la distribuzione ROS 2 e la versione di Ubuntu prima di ordinare. Configuro i pacchetti per quella versione e verifico prima che il driver lidar funzioni.
Q2. Ho bisogno di un robot fisico?
No. Le opzioni Standard e Premium includono una simulazione Gazebo. Se hai un robot, ti guiderò a far girare lo stesso setup su di esso in una sessione live.
Q3. Quali lidar e computer supporti?
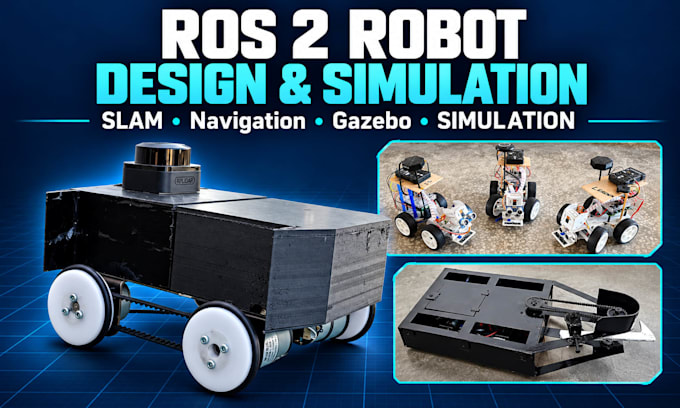
Qualsiasi lidar con driver ROS 2 funzionante. Ho lavorato con un RPLidar C1 su Raspberry Pi 4. Le configurazioni Jetson e PC sono confermate per ordine.
Q4. Costruisci l’hardware del robot?
Non in questa gig. Configuro il software per il tuo robot. Driver motori, cablaggio o una PCB personalizzata possono essere ordinati tramite i miei gig di firmware o PCB.
Q5. Puoi aggiungere una telecamera o rilevamento oggetti?
Sì, con l’extra Object Detection. Ho usato YOLOv5 su robot con Raspberry Pi; l’ambito dipende dal tuo modello e dall’hardware.