Sfoglia categorie
Italiano
$
USD
Connettiti alla tua IA
Ingegnere robotico per ROS2, sistemi embedded, PCB e automazione industriale
Hai bisogno di un robot ROS2 che funzioni davvero, non di un repository a metà?
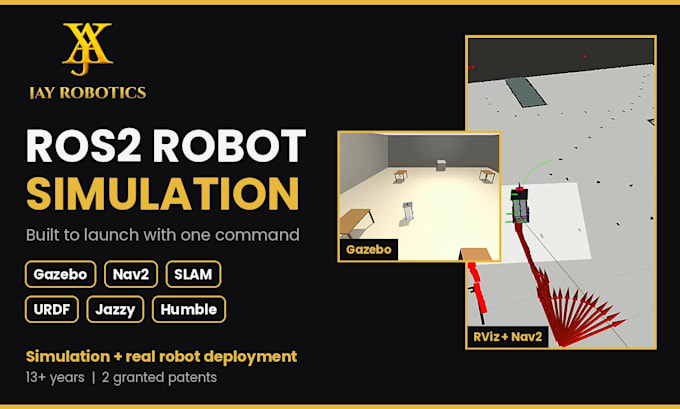
Sono un ingegnere robotico con oltre 13 anni di esperienza pratica, 2 brevetti concessi e podi a gare internazionali di robotica. Il mio team ed io creiamo simulazioni ROS2 che puoi avviare con un solo comando.
Cosa posso costruire:
- modelli robot URDF/Xacro (differenziale, 4WD, bracci, personalizzati)
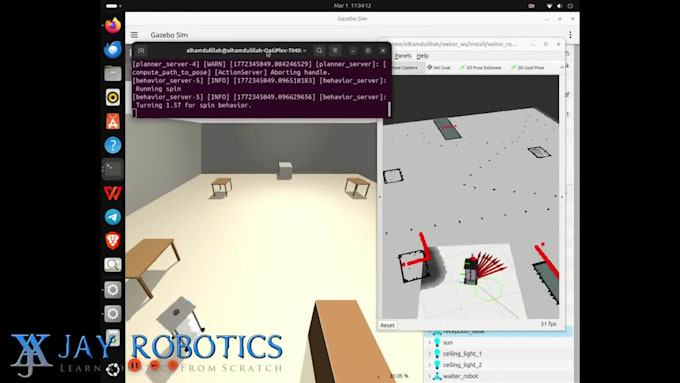
- simulazione Gazebo con lidar, telecamera e IMU
- teleoperazione e nodi personalizzati in Python o C++
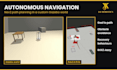
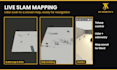
- mappa SLAM e navigazione autonoma Nav2
- file di lancio puliti e README
Funziona su ROS2 Jazzy e Humble (Ubuntu 24.04 / 22.04).
Ricevi l’intero workspace di origine, istruzioni di avvio e un video dimostrativo in esecuzione.
Per favore scrivimi prima di ordinare così posso confermare scope e timeline.
Hardware reale: lavoro anche con ROS2 su robot reali, non solo in simulazione. Se vuoi spostare la simulazione su hardware fisico, dimmi il tuo robot e i tuoi sensori e lo quoting come offerta personalizzata.
Piattaforma:
NVIDIA Jetson
Expertise:
ROS
•
Programmazione
•
Robotics
Traduzione automatica.
Quali versioni ROS2 supporti?
ROS2 Jazzy (Ubuntu 24.04) e Humble (Ubuntu 22.04). Scrivimi se ti serve un’altra versione.
Puoi farlo funzionare sul mio robot reale?
Sì. Lavoro anche con ROS2 su robot reali. I pacchetti qui coprono la simulazione; il deploy hardware viene quotato come offerta personalizzata una volta che conosco il tuo robot e i sensori.
Riceverò il codice sorgente e posso inserirlo nel mio progetto?
Sì. Ottieni l’intero workspace ROS2, le istruzioni di lancio e codice documentato, così puoi eseguirlo, modificarlo e spiegare come funziona.