Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD
Traduzione automatica.
Hai problemi con bug, errori o questioni di integrazione nel tuo progetto robotico ROS2?
Posso aiutarti a investigare, debuggare, riparare e migliorare il software robotico basato su ROS2 usando Python e C++.
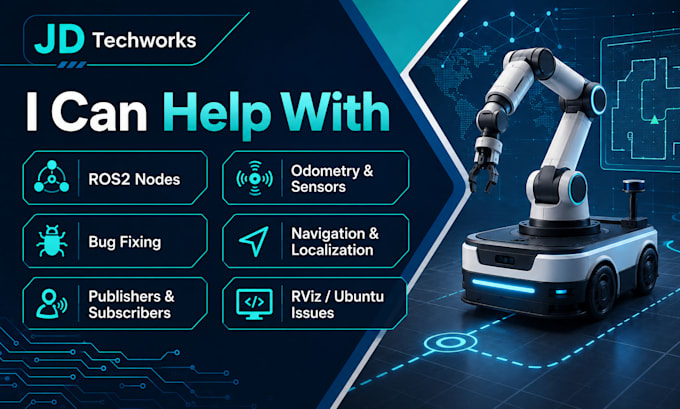
Posso assisterti con:
Debug e sviluppo di nodi ROS2
Publisher, subscriber, topic, servizi e file di lancio
Codice ROS2 in Python e C++
Integrazione di odometria e sensori
Problemi di localizzazione e navigazione del robot
Griglie di occupazione e debug del controllo del movimento
Integrazione di telecamere/computer-vision
Problemi di package ROS2, dipendenze, build e ambiente Ubuntu
Risoluzione di problemi con RViz, test del codice, commenti e documentazione
Ho esperienza pratica con robotica mobile, comunicazione ROS2, localizzazione, odometria, navigazione autonoma, computer vision e simulazioni.
Contattami prima di ordinare per sistemi multi-nodo, integrazione hardware o grandi basi di codice. Invia la versione di ROS2, la versione di Ubuntu, il codice/package, i messaggi di errore, il comportamento atteso e i log o screenshot rilevanti.
Freelance Robotics ROS2 Developer
Lingue
Traduzione automatica.
Traduzione automatica.
Di quali informazioni hai bisogno prima di iniziare?
Fornisci la distribuzione di ROS2, sistema operativo, codice sorgente o package rilevante, messaggi di errore, comportamento atteso, comportamento attuale e eventuali log, screenshot, file di lancio, file di configurazione o dati rosbag utili.
Puoi lavorare sia con codice ROS2 in Python che in C++?
Sì. Posso lavorare con progetti ROS2 basati su Python e C++. Inviami i file rilevanti e i requisiti del progetto così posso valutare l'ambito prima di iniziare.
Puoi riparare un progetto robotico ROS2 completo?
Per problemi piccoli e medi, puoi scegliere uno dei package disponibili. Per progetti grandi che coinvolgono più nodi, sistemi di navigazione, sensori, simulazioni o integrazioni estese, è meglio discuterne prima di ordinare così posso offrirti un preventivo personalizzato.
Puoi aiutare con localizzazione e navigazione del robot?
Sì. Ho esperienza pratica con localizzazione di robot mobili, odometria, griglie di occupazione, concetti di navigazione autonoma, pianificazione del movimento e sistemi robotici basati su ROS2.
Puoi debuggare problemi di installazione o ambiente ROS2?
Sì. Posso indagare su problemi di package ROS2, dipendenze, workspace, build, lancio e ambiente Linux/Ubuntu, purché rientrino nell'ambito concordato del progetto.
Devo contattarti prima di effettuare un ordine?
Sì, soprattutto per progetti Standard o Premium. Inviami prima una breve descrizione del problema così posso confermare l'ambito, i file necessari, il package e il tempo di consegna previsto.