Sfoglia categorie
Italiano
$
USD
Connettiti alla tua IA
progettazione PCB
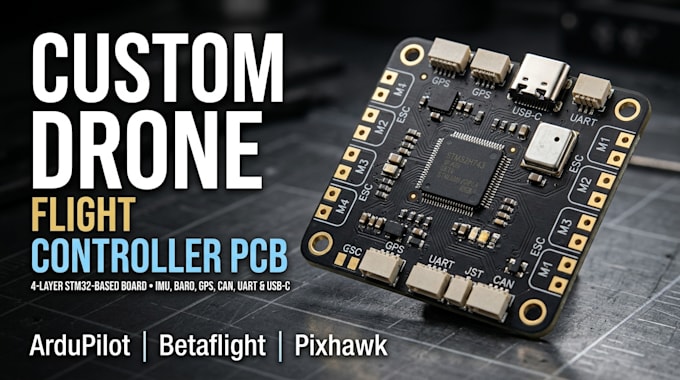
Progetto PCB personalizzati per controller di volo di sistemi ArduPilot, Betaflight e architetture hardware in stile Pixhawk, con focus su integrazione affidabile di sensori, interfacce di segnale e gestione dell'alimentazione ottimizzata.
Cose che posso fornire:
Do priorità a tracce PCB pulite, integrità del segnale affidabile, selezione dei componenti e integrazione hardware pratica per supportare i tuoi obiettivi di sviluppo del drone.
Che tu stia costruendo un drone da corsa FPV, un UAV multirotor, un aereo autonomo o un sistema autopilota personalizzato, posso trasformare i tuoi requisiti hardware in un design PCB professionale.
Scrivimi con le specifiche del tuo progetto prima di ordinare, così definiamo l'architettura del flight controller giusta per l'applicazione.
Traduzione automatica.
Puoi progettare un PCB personalizzato per il flight controller ArduPilot?
Sì. Posso progettare hardware personalizzato attorno a un MCU adatto, IMU, barometro, GPS, architettura di alimentazione e interfacce periferiche richieste. Il supporto firmware dipende dall'hardware scelto e dalla disponibilità dei driver.
Puoi progettare un controller di volo compatibile con Pixhawk?
Sì. Posso sviluppare l'hardware usando le interfacce e i requisiti di progetto per un'architettura in stile Pixhawk. La compatibilità esatta dipende dal firmware di destinazione e dalla configurazione hardware.
Supporti le schede di controllo volo Betaflight?
Sì. Posso progettare hardware di controllo volo FPV basato su STM32 con sensori adatti, interfacce USB, UART e ESC, soggetto al MCU supportato e agli obiettivi di firmware.
Puoi integrare un ricevitore ELRS?
Sì. Posso includere la connettività del ricevitore, tipicamente tramite un'interfaccia UART usando il protocollo CRSF, in base alle specifiche del tuo ricevitore.
Puoi integrare GPS, IMU e sensori barometro?
Sì. Posso selezionare e integrare sensori adeguati secondo i requisiti del tuo controller e il supporto del firmware.
Fornirai file di produzione?
Sì. A seconda del pacchetto, i deliverables possono includere schematic, file sorgente PCB, Gerber, BOM e file per pick-and-place.
Puoi sviluppare il firmware e testare il controller di volo?
Il porting del firmware, la configurazione della scheda, il collaudo hardware e i test possono essere discussi come ambito aggiuntivo. La validazione di volo effettiva richiede un prototipo fisico adeguato e un setup di test.
