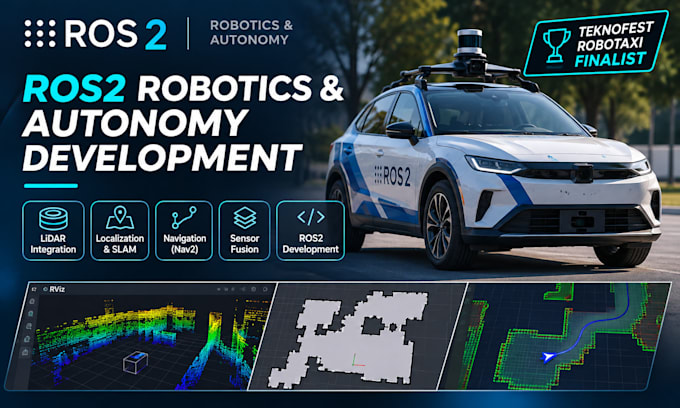
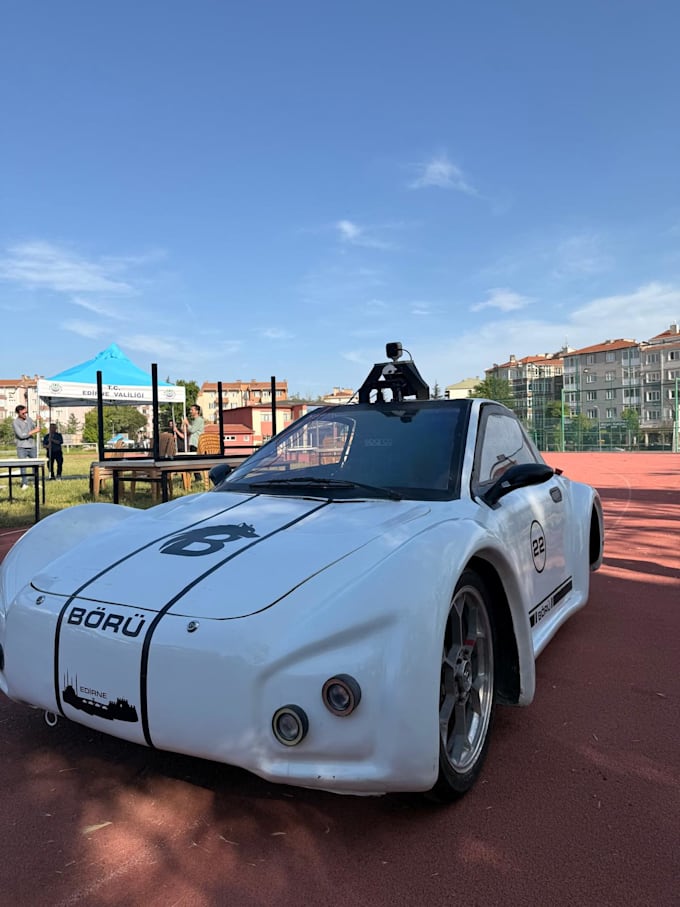
Hai bisogno di aiuto per sviluppare o integrare un sistema robotico ROS2? Sono un Ingegnere Elettrico ed Elettronico con esperienza pratica in veicoli autonomi, sistemi embedded e integrazione di sensori. Sono stato parte di un team di robotaxi autonomi che ha raggiunto le finali tra le prime 12 su oltre 500 team a TEKNOFEST. Ho lavorato con hardware reale, tra cui LiDAR, telecamere, IMU/GNSS, controller embedded e piattaforme NVIDIA Jetson. Cosa posso aiutarti a fare: sviluppo ROS2 usando Python e C++; integrazione LiDAR, telecamere, IMU, GNSS e sensori; navigazione del robot, localizzazione e rilevamento ostacoli; fusione sensori e processamento dati in tempo reale; NVIDIA Jetson e sistemi robotici basati su Linux; debugging, ottimizzazione e integrazione di progetti esistenti in ROS2; simulazione e visualizzazione robotica. Mi concentro su soluzioni affidabili e pratiche che funzionano oltre la simulazione. Che tu stia costruendo un robot mobile, un prototipo di veicolo autonomo o stai migliorando un sistema ROS2 esistente, posso aiutarti con sviluppo, integrazione e debugging. Contattami prima di ordinare per discutere hardware, requisiti e l'ambito del progetto.