Sfoglia categorie
Italiano
$
USD
Connettiti alla tua IA
Sviluppatore di prodotti elettronici
Il tuo controllore di volo has drift, brown out durante i punch di accelerazione o mostra rumore di giroscopio che non riesci a calibrare? La maggior parte dei problemi di volo inizia dal montaggio dell'IMU, dal rumore di alimentazione e dal layout, non dalle impostazioni del PID.
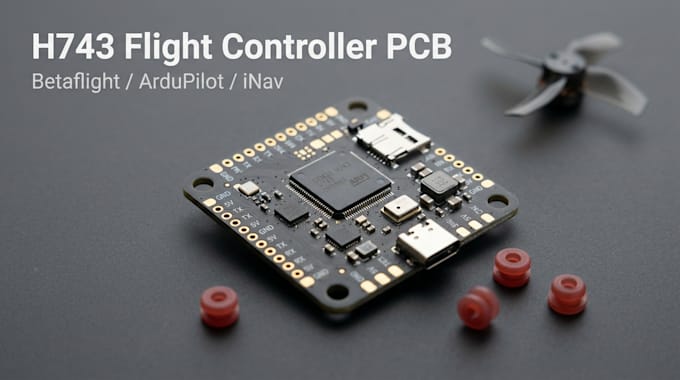
Progetterò PCB di controllori di volo STM32H743 per FPV, distanza, progetti di ricerca e UAV, mirati a definizioni hardware Betaflight, ArduPilot e iNav.
Includo:
- nucleo STM32H743: clock, alimentazione, boot, USB-C e logging su SD o flash
- design Gyro/IMU (ICM-42688, classe BMI270) con alimentazione a bassa rumorosità e layout con funzione soft-mount
- barometro, OSD, rilevamento di corrente e tensione
- regolatori da 5 V e 9 V dimensionati per le tue celle batterie
- UART, uscite motore DShot, I2C e CAN opzionale
- montaggio standard 30,5 x 30,5 mm o personalizzato
- schema e layout in KiCad o Altium
- Gerber, BOM, picking-and-place, schematic PDF, modello 3D STEP
File bersaglio del firmware, tuning, certificazione e uso bellico o militare non inclusi. Le prestazioni di volo non sono garantite.
Inviami le dimensioni del telaio, le celle della batteria, i sensori e il firmware e ti confermerò la fattibilità prima che tu possa ordinare.
Traduzione automatica.
Quale firmware progetti?
Betaflight, ArduPilot e iNav hardware, con PX4 quotato dopo la revisione. Progetto in base alle periferiche supportate e alle convenzioni dei pin di ciascun firmware.
Perché l'STM32H743?
È un processore ad alte prestazioni ampiamente supportato dal firmware di volo, con molte UART, timer per le uscite motore e memoria sufficiente per logging e funzioni avanzate.
Quali sensori supporti?
IMU come la classe ICM-42688 e BMI270, barometri, magnetometri, chip OSD e rilevamento di corrente e tensione. Dimmi le parti che preferisci.
Come riduci il rumore dell'IMU?
Alimentazione a basso rumore per il sensore, posizionamento vicino al centro della scheda, routing pulito e layout adatto al soft mounting. Anche la vibrazione dipende dal telaio, dalle eliche e dai motori.
Che software e file usi e fornisci?
KiCad o Altium, EasyEDA su richiesta. Ricevi Gerber, file di perforazione, BOM, file pick-and-place, schematic PDF, modello 3D STEP e una scheda di mapping pin del firmware.
Volerà bene e lo tunzerai?
Non posso garantire le prestazioni di volo. Il tuning e i test di volo non sono inclusi. Progetto hardware per supportare buone prestazioni.
Accetti lavori su droni armati o militari?
No. Progetto solo hardware per droni hobby, ricerca, indagine e commerciale.
