Sfoglia categorie
Italiano
$
USD
Connettiti alla tua IA
Ingegnere di progettazione PCB per droni e robotica
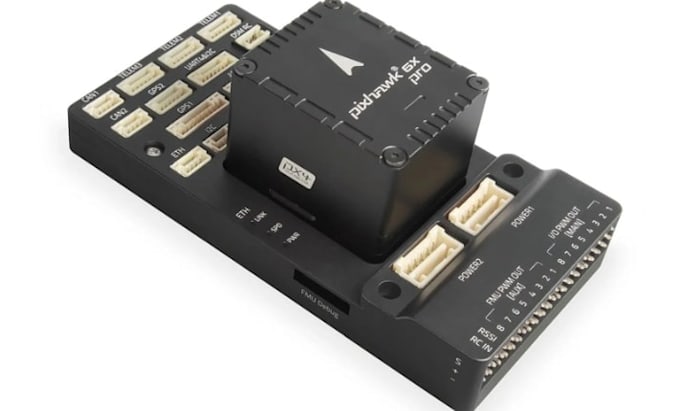
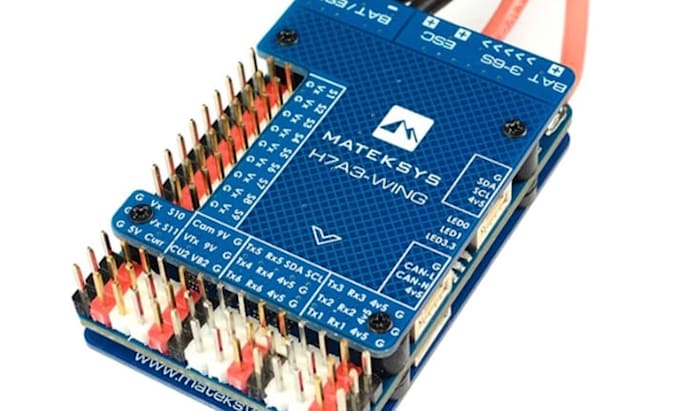
Progetto PCBs di controllo di volo per droni e hardware autopilota in stile Pixhawk per multirotori, velivoli a ala fissa e UAV autonomi. Ogni progetto parte dalla tua mappa I/O, dal processore, dai sensori, dal budget energetico e dai vincoli di montaggio.
Le opzioni hardware includono STM32 F4/F7/H7, IMU SPI, barometro, giroscopio magnetometro GNSS velocità dell'aria, OSD, flash per blackbox, uscite PWM/DShot, UART, CAN, USB, SPI e I2C. Affronto dettagli spesso tralasciati nei layout generici: alimentazione dedicata pulita per l'IMU, bus sensori separati, posizionamento attento al rumore, montaggio sensibile alle vibrazioni, rail filtrati, monitoraggio tensione/ corrente, accesso SWD per debug e punti di test etichettati.
I deliverable includono schemi, layout PCB, selezione componenti, BOM e file di produzione come Gerber e dati di drill. Controlli di adattamento 3D e pianificazione del firmware possono essere definite separatamente.
progettato intorno a PX4, ArduPilot, Betaflight o INAV requisiti hardware. Il porting del firmware, l'approvazione del target, la fabbricazione e i test di volo non sono inclusi a meno che non sia diversamente concordato.
Invia la tua airframe, firmware, dimensioni della scheda e interfacce richieste prima di ordinare.
Traduzione automatica.
. Puoi progettare una PCB di controllo volo personalizzata per PX4 e ArduPilot?
Sì. Posso sviluppare hardware autopilota basato su STM32 attorno all'architettura PX4 o ArduPilot selezionata, inclusi interfacce sensori, uscite PWM, gestione dell'alimentazione e periferiche di comunicazione.
Progetti schede twist Betaflight e INAV per controllori di volo?
Sì. Posso progettare PCB di controllori di volo FPV con risorse MCU compatibili, giroscopi SPI, interfacce ricevitore, connessioni ESC, memorizzazione blackbox, opzioni OSD e regolazione dell'alimentazione adeguata.
Quali microcontrollori STM32 puoi usare per un controllo di volo?
Posso lavorare con famiglie STM32 F4, F7 e H7. La scelta dipende dai requisiti di processamento, uscite motori, timer disponibili, risorse DMA, interfacce di comunicazione e compatibilità firmware.
Puoi integrare sensori IMU, GPS, barometro e magnetometro?
Sì. Posso integrare giroscopi, accelerometri, ricevitori GNSS, barometri, magnetometri e interfacce di velocità dell'aria con attenzione all'alimentazione dei sensori, bus di comunicazione, posizionamento e integrità del segnale.
Fornirai file Gerber e un pacchetto completo di produzione PCB?
Sì. A seconda del tuo pacchetto, i deliverable includono schemi, file sorgente PCB, Gerber, file di drill, BOM e documentazione di assemblaggio rilevante.
Puoi progettare un controller di volo compatibile con Pixhawk?
Sì. Posso sviluppare hardware autopilota personalizzato seguendo i riferimenti Pixhawk rilevanti, inclusi definizioni di connettori, architettura di potenza, mappa I/O e interfacce periferiche.
. Puoi ridurre rumore IMU e problemi legati a vibrazioni nella PCB?
Considero regolazione dedicata dell'alimentazione sensore, decoupling, instradamento SPI, design del piano di terra, posizionamento componenti e montaggio meccanico per minimizzare rumore e vibrazioni.
Fornirai firmware del controllore di volo e test di volo?
Il servizio principale è la progettazione hardware PCB personalizzata. Lo sviluppo del firmware, l'integrazione del bootloader, la creazione del target firmware, i test di prototipo e la validazione di volo possono essere discussi come requisiti di progetto separati.