Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD
Progettazione PCB e CAD
Sono specializzato in navigazione ROS2 per robot holonomici e con ruote mecanum, una nicchia che la maggior parte degli sviluppatori ROS evita perché la messa a punto del drive differenziale standard semplicemente non si trasferisce.
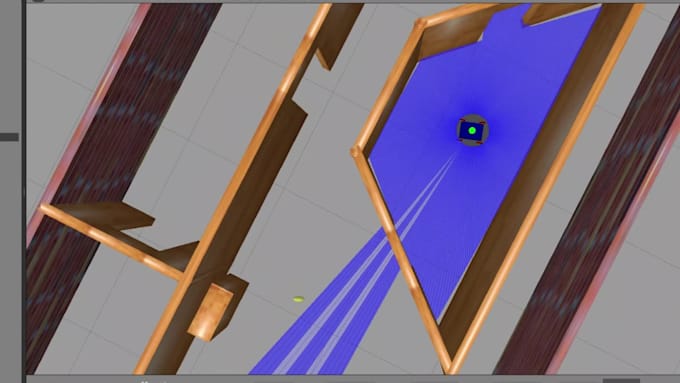
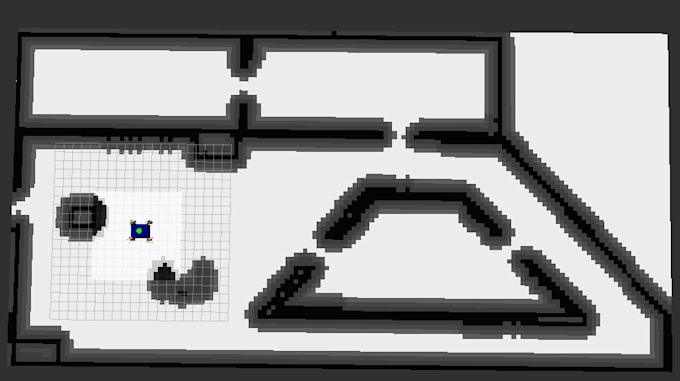
Ho costruito un robot con quattro ruote mecanum da zero: ho progettato la geometria delle ruote e dei rulli, l'ho modellato in URDF/Xacro, ho configurato la fisica in Gazebo (inclusa la messa a punto personalizzata di collisioni e attrito per ruote non standard), ho configurato l'interfaccia hardware ros2_control e il controller, e ho fuso l'odometria delle ruote con i dati IMU usando robot_localization (EKF) per mantenere stabile la localizzazione nonostante lo slittamento dei rulli. Inoltre, ho configurato il controller MPPI di Nav2 specificamente per il movimento omnidirezionale, non i default del drive differenziale che la maggior parte dei tutorial e delle configurazioni predefinite assumono.
Se mi invii i tuoi file, inizierò revisionando il tuo URDF, i parametri Nav2 o il YAML del controller e ti darò una diagnosi scritta di cosa c'è di sbagliato, non solo "questo è rotto," ma la causa radice specifica e la soluzione. Da lì, posso mettere a punto il tuo controller MPPI o DWB per adattarlo alla tua cinematica di guida reale, sistemare il costmap e le impostazioni di inflazione, e configurare o riparare la fusione sensoriale EKF. Tutto viene testato nel tuo ambiente di simulazione.