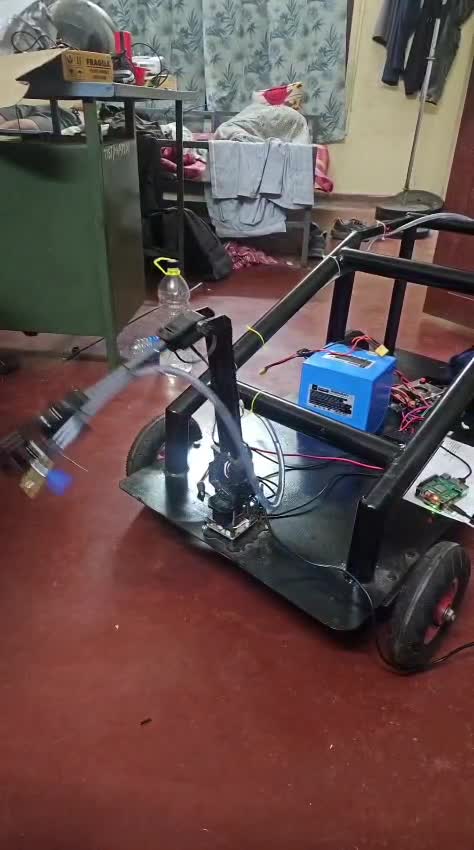
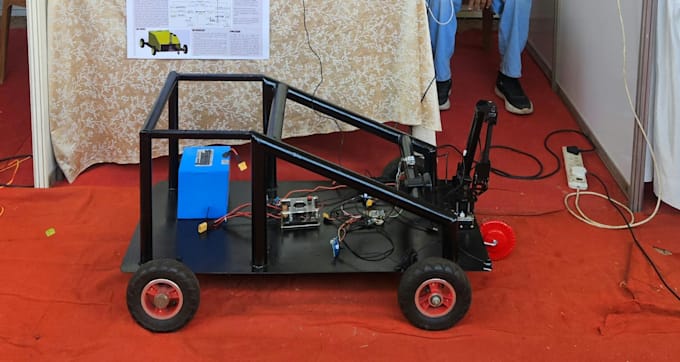
Svilupperò robotica ros2, integrazione ardupilot mavlink e controllo braccio robotico

Alcune informazioni sono state tradotte automaticamente.

India

Parlo Malayalam, Inglese, Hindi, Tamil

Ingegnere di robotica, embedded e AI

Guarda il mio portfolio qui sotto https://github.com/MaheswarPraveen Ingegnere di robotica e AI (B.Tech Robotica & Automazione). Costruisco cose che funzionano su hardware reale e dati reali. - Robo...
Informazioni su questo servizio

Sono l'autore di ArduROSPI, un ponte open-source tra ROS 2 e ArduPilot, e RoArm-M2-S PlayMotion, un driver per braccio robotico presente sulla wiki ufficiale di Waveshare RoArm-M2-S.

Posso aiutarti con:

  • Node, topic e file di lancio ROS 2 (Jazzy)
  • ArduPilot o PX4 con ROS 2 tramite MAVLink (pymavlink), computer di bordo come Raspberry Pi
  • Controllo del braccio robotico: registrare e riprodurre, traiettorie spline morbide, driver seriali
  • Rover e robot mobili: controllo motori, sensori e modalità autonome
  • Rilevamento oggetti YOLO sui robot (Raspberry Pi, Hailo-8L)

Ti consegno codice pulito, documentato e un video che mostra il funzionamento.

Scrivimi con il tuo robot e il tuo obiettivo prima di ordinare, così posso confermare l'ambito e il prezzo.

Piattaforma:

Raspberry Pi

Sensori:

Accelerometro

•

Camera

•

Lidar

•

Posizione

•

Gyroscope

Expertise:

Sviluppo firmware

•

ROS

•

Elaborazione immagini