Sfoglia categorie
Italiano
$
USD
Connettiti alla tua IA
Ingegnere di robotica e sistemi embedded, ROS 2, Computer Vision, Sensor Fusion
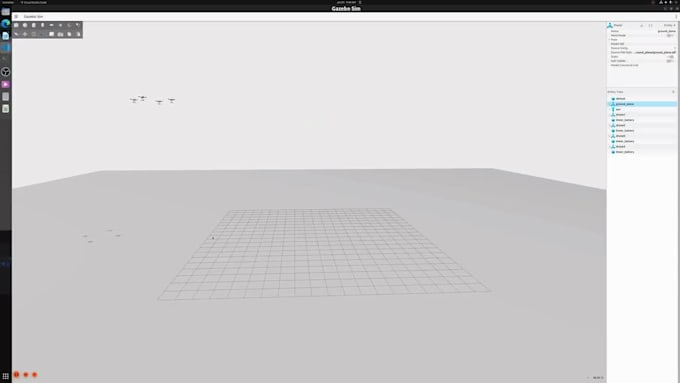
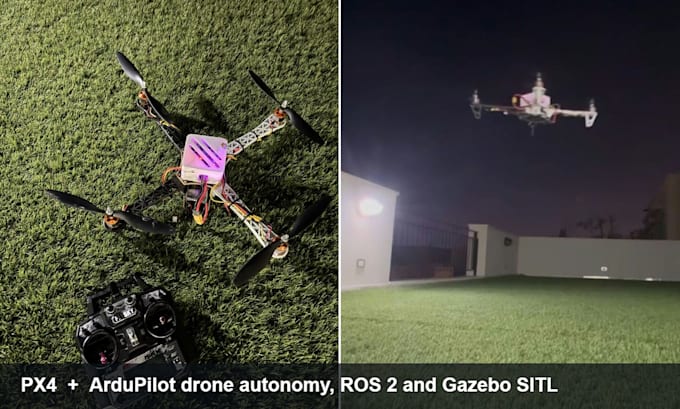
Hai bisogno che il tuo drone voli una missione in autonomia, segua un bersaglio o esegua il tuo codice a bordo? Costruisco e debuggo l’autonomia PX4 e ArduPilot, e la testo in simulazione prima che prenda l’airframe.
Cosa posso fare:
Lavori rilevanti:
Per favore scrivimi prima di ordinare con il tuo autopilota, airframe e cosa dovrebbe fare il drone, così posso confermare il pacchetto giusto.

Piattaforma:
Raspberry Pi
Expertise:
Sviluppo firmware
•
ROS
•
Robotics
Traduzione automatica.
Lavori sui droni reali o solo in simulazione?
Entrambi. Sviluppo e test in SITL prima, così niente rischiato arriva sull’aeromobile; poi supporto ai voli in remoto tramite log di volo, videochiamate e cambi di parametri.
PX4 o ArduPilot, quale usi?
Entrambi. Se non hai ancora scelto, te lo consiglio in base all’airframe, al payload e alla missione, e ti spiego i trade-off prima di iniziare.
Cosa ti serve da me per iniziare?
Il tuo autopilota e la versione del firmware, tipo di airframe, computer di bordo se ce l’hai e una breve descrizione della missione. I log di volo (.ulg o .bin) e i video sono molto utili durante il debugging.