Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD
progettazione pcb, sviluppo sistemi embedded e firmware
BENVENUTO!
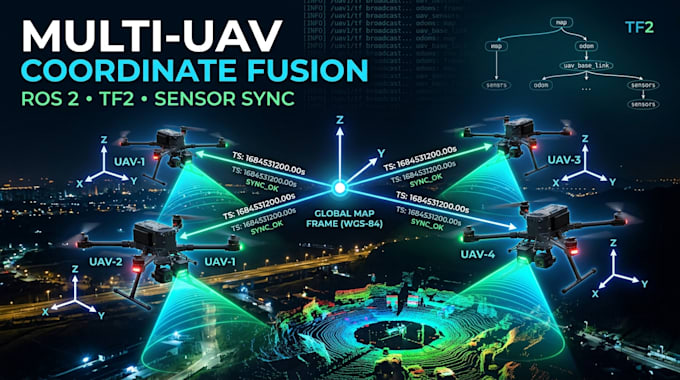
Hai bisogno di una sincronizzazione sensori affidabile, trasformazioni TF2 o fusione di coordinate per il tuo robot ROS 2 o sistema multi-UAV? Posso aiutarti a costruire, debug e integrare soluzioni robuste ROS 2 per droni, robot, sistemi autonomi e applicazioni di sensor fusion.
Ciò che posso fare:
Perché scegliere il mio servizio?
Offro lavori ROS 2 puliti, modulari e ben documentati, focalizzati su precisione, affidabilità e facile integrazione. Posso lavorare su progetti esistenti o sviluppare la soluzione richiesta da zero.
Consegne:
Pacchetti/nodi ROS 2 funzionanti, configurazione TF2, implementazione di sincronizzazione/fusione, file di lancio, documentazione e guida ai test.
Scrivimi prima di ordinare così posso rivedere il tuo setup ROS 2 e consigliarti il pacchetto più adatto.


Traduzione automatica.
Puoi sviluppare la sincronizzazione sensori ROS 2?
Sì. Posso sincronizzare stream di sensori come LiDAR, telecamere, IMU, GPS/GNSS e altri in ROS 2.
Puoi risolvere errori TF2 in ROS 2?
Sì. Posso diagnosticare alberi TF2, trasformazioni mancanti, mismatch tra frame e problemi di timing delle trasformazioni.
Lavori con sistemi multi-UAV?
Sì. Posso sviluppare soluzioni di frame di coordinate e sensor fusion per più UAV o droni.
Puoi sincronizzare dati di telecamere, LiDAR e IMU?
Sì. Posso progettare pipeline di sincronizzazione di timestamp e messaggi per i dati sensori in ROS 2.
Puoi lavorare con sistemi di coordinate GPS o GNSS?
Sì. Posso aiutarti a integrare dati GPS/GNSS con frame e trasformazioni di coordinate in ROS 2.
Puoi sviluppare nodi di sensor fusion in ROS 2?
Sì. Posso creare nodi modulari ROS 2 per sincronizzazione sensori, trasformazioni e fusione.
Puoi risolvere problemi di frame di coordinate in ROS 2?
Sì. Posso risolvere problemi di ID dei frame, relazioni TF2, timestamp e allineamento delle coordinate.
Supporti droni e robot autonomi?
Sì. Il servizio è adatto per UAV, UGV, robot e altre piattaforme autonome che usano ROS 2.
Puoi integrare la tua soluzione nel mio progetto ROS 2 esistente?
Sì. Posso lavorare con uno spazio di lavoro ROS 2, pacchetti, topic, nodi e file di lancio già esistenti.
Puoi sviluppare il sistema completo di sensor fusion multi-UAV?
Sì. Progetti premium possono combinare sensori sincronizzati, TF2 e coordinate condivise multi-UAV.