Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD
Progettazione PCB e sistemi embedded
CIAO,
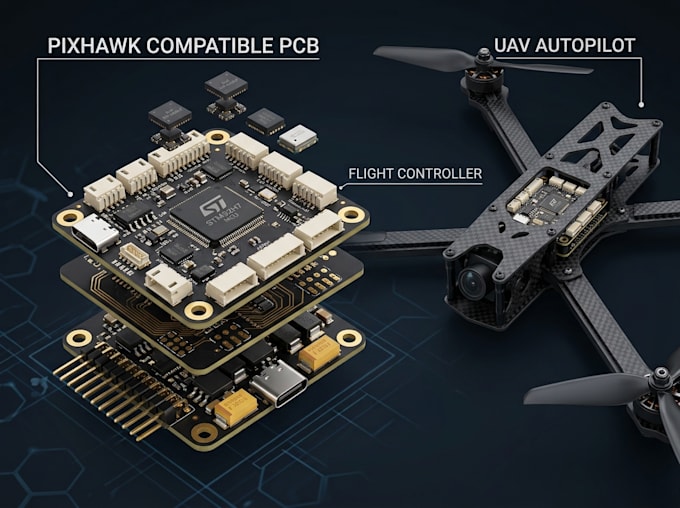
Progetterò PCB compatibili con Pixhawk, hardware per il flight controller UAV e elettronica autopilota per droni, aeromobili, rover e piattaforme autonome.
COSA POSSO PROGETTARE
Progetto l'elettronica dell'autopilota considerando le reali esigenze del UAV, inclusa l'integrità dei sensori, l'architettura di alimentazione, i bus di comunicazione, i vincoli meccanici, il routing dei segnali, le considerazioni termiche e la fattibilità di produzione.
Se hai bisogno di un controller compatibile con Pixhawk, scheda carrier UAV, modulo autopilota, scheda sensori, interfaccia di alimentazione o PCB completo del flight controller, posso sviluppare l'architettura hardware necessaria in base alle tue specifiche.
Invia i requisiti del tuo flight controller, il riferimento Pixhawk/PX4, sensori, interfacce, ingresso di alimentazione, dimensioni e file disponibili prima di ordinare, così posso revisionare l'ingegneria.
GRAZIE.


Specializzazione:
Progettazione circuito
•
Schematics
•
Layout
Formato di file:
Gerber
•
STEP
•
VRML
•
3DS
•
Software:
Allegro
•
Altium Designer
•
KiCad
•
LTspice
•
Proteus
•
arduino
Traduzione automatica.
Puoi progettare un flight controller compatibile con Pixhawk personalizzato?
Sì. Posso sviluppare lo schema, l'architettura PCB, le interfacce sensori, il sistema di alimentazione, le interfacce di comunicazione e i file di produzione in base all'obiettivo Pixhawk/PX4 richiesto.
Puoi progettare un autopilota UAV completamente personalizzato?
Sì. L'architettura può essere personalizzata per il processore del UAV, sensori, interfacce, requisiti di alimentazione, dimensioni e vincoli meccanici.
Puoi lavorare con PX4?
Sì, posso progettare hardware attorno a requisiti orientati a PX4 e alle interfacce supportate. I requisiti esatti di supporto alla scheda e firmware devono essere definiti in base all'hardware di destinazione.
Puoi integrare IMU e barometri?
Sì. IMU, accelerometri, giroscopi, magnetometri e sensori barometrici possono essere integrati secondo l'architettura del sistema.
Puoi integrare GPS o GNSS RTK?
Sì. Posso progettare l'interfaccia GNSS/RTK richiesta e il circuito di alimentazione e comunicazione di supporto.