Sfoglia categorie
Italiano
$
USD
Connettiti alla tua IA
MATLAB Simulink, Mathcad, Arduino, STM32, ESP32, modelli 3D
Il tuo sistema oscilla, supera l’ammortizzazione o è instabile? lo regolerò e ti mostrerò la prova.
Progetto e calibro controllori PID in MATLAB/Simulink così che il tuo sistema raggiunga l’obiettivo rapidamente e rimanga stabile.
Cosa ottieni:
Cosa ho bisogno da te:
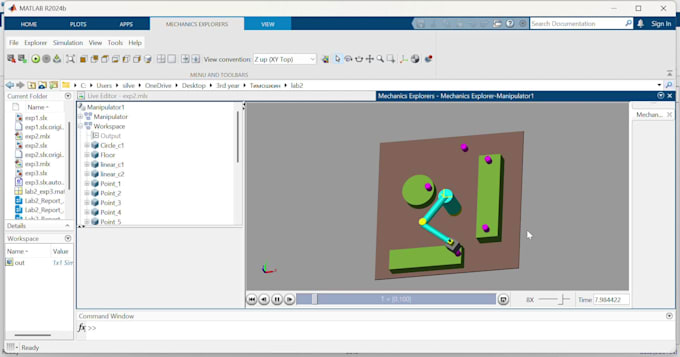
About me: sono un ingegnere meccatronico e robotico. Ho costruito una simulazione di un robot SCARA a 4 DOF in MATLAB e progetti firmware STM32/ESP32, quindi posso anche implementare il tuo controllore su un microcontrollore (fammi una domanda prima).
Contattami prima di ordinare con una breve descrizione del tuo sistema, e ti dirò onestamente se posso aiutarti.