Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD
Ingegnere firmware UAV per PX4, ArduPilot, Betaflight ESC e Motion Control
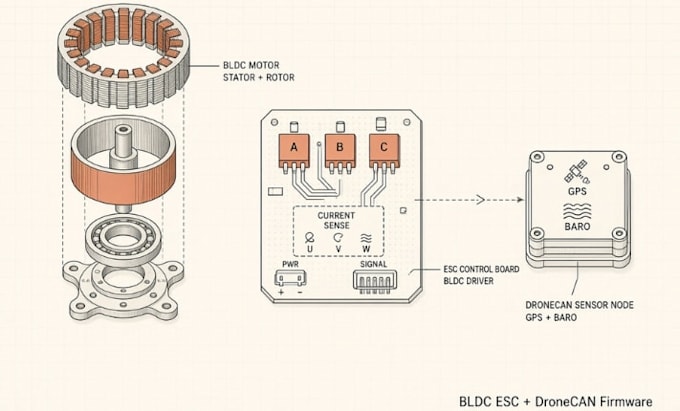
Sviluppo firmware embedded orientato alla produzione per BLDC ESC destinati a droni e robotica. Includo sequenze di arming, comportamento all’avvio a bassa velocità, anelli di feedback della corrente, protezione da sovracorrente/sovratensione/termica, rilevamento di stall e supporto bidirezionale dove necessario. Il firmware funziona con target STM32 comuni e si integra facilmente con flight controller usando protocolli digitali in stile DShot o PWM classico.
Per il segmento professionale UAV sviluppo anche firmware per periferiche e nodi sensore DroneCAN (UAVCAN). I nodi tipici includono GPS, barometro, magnetometro, moduli di alimentazione e sensori intelligenti. Avrai supporto standard per i messaggi, allocazione dinamica dei nodi, configurazione dei parametri, reporting dello stato e struttura CAN bootloader-ready in modo che il nodo si comporti come un dispositivo AP_Periph-style commerciale sia su ArduPilot sia su PX4.
Cosa ottieni:
Firmware embedded C pulito e modulare
Parametri PID e di protezione configurabili
Rilevamento della corrente e controllo in chiusura
Implementazione nodi DroneCAN/UAVCAN quando ordinato
Note di integrazione di base e linee guida per i test
Proprietà del codice sorgente
Che tu abbia bisogno di un robusto controllore ESC per drone, di un driver BLDC per robotica o di un nodo sensore CAN affidabile.....

Piattaforma:
ESP32
Traduzione automatica.
Sviluppi firmware di controllo motore BLDC ESC con rilevamento della corrente?
Sì. Implemento rilevamento della corrente, controllo in chiusura di velocità/ccilco e torque, logica di avvio e gestione completa delle protezioni (sovracorrente, sovratensione, termico, stall) per applicazioni drone e robotica BLDC ESC.
Puoi creare firmware periferici DroneCAN o UAVCAN?
Sì. Sviluppo nodi sensore DroneCAN UAVCAN, moduli GPS/barometro/alimentazione e periferiche intelligenti con messaggi standard, stato del nodo, parametri e supporto al bootloader CAN per ArduPilot e PX4.
Quali funzioni di protezione sono incluse nel firmware ESC?
La suite tipica di protezione copre sovracorrente, sovratensione, sottotensione, limiti termici, rilevamento di stall e comportamento di spegnimento sicuro in modo che il motore e la batteria restino protetti sotto carico.
Supporti la messa a punto del PID e il controllo in chiusura?
Sì. Il firmware include loop PID configurabili per controllo di velocità e corrente, con indicazioni su come ottimizzarne l’uso per il tuo motore e applicazione specifici.
Il firmware funziona con il mio flight controller o controller robotico esistente?
Sì. Punto sulle piattaforme STM32 comuni e progetto l’interfaccia per PWM, protocolli digitali o integrazione completa DroneCAN in modo che si colleghi in modo pulito ai controller moderni.
