Sfoglia categorie
Italiano
$
USD
Connettiti alla tua IA
Soluzioni di robotica, visione artificiale, PCB e sistemi embedded
Ciao! Sono Shehab Abdo, un ingegnere robotico con esperienza in ROS (Robot Operating System). Che tu abbia bisogno di una consulenza rapida, di un driver personalizzato o di una soluzione autonoma completa, sono qui per aiutarti a dare vita al tuo robot.
Cosa Offro:
Consulenza ROS Revisione dell'architettura, ottimizzazione delle prestazioni, migliori pratiche.
Nodi e driver personalizzati Interfacce sensori, controllori di motori, filtri di messaggi.
Navigation & Autonomy SLAM, localizzazione (AMCL), pianificazione del percorso (NavFn, DWA), follow waypoint.
Simulazione & Visualizzazione Configurazioni di Gazebo, RViz.
Deployment & Training
Come Lavoriamo Insieme:
Kickoff & Requisiti Condividi i tuoi obiettivi di progetto, specifiche hardware e timeline.
Implementazione Sviluppo in sprint iterativi con checkpoint regolari.
Consegna & Supporto Ricevi pacchetti testati, file di lancio e guida all'installazione, più una settimana di Q&A gratuita.


Tipo di controllo:
Robot mobili (AGV)
Brand del dispositivo:
Universal Robots
Linguaggio di programmazione:
C/C++
•
Python
Software:
Altro
Traduzione automatica.
Puoi lavorare con ROS1 e ROS2?
Sì. Indica la tua distribuzione ROS e la versione di Ubuntu prima di ordinare.
Puoi integrare sensori LiDAR e telecamera?
Sì. Posso aiutare a integrare i sensori supportati e processarne i dati all'interno di un'architettura software robotica.
Puoi sviluppare sistemi di navigazione autonoma?
Sì. Posso lavorare su mappatura, localizzazione, navigazione e pianificazione del percorso, a seconda delle esigenze del tuo robot e del progetto.
Forni una assemblaggio hardware e fisico del robot?
I pacchetti standard si concentrano su software, algoritmi, integrazione e documentazione. L'approvvigionamento hardware e l'assemblaggio fisico richiedono un accordo separato.
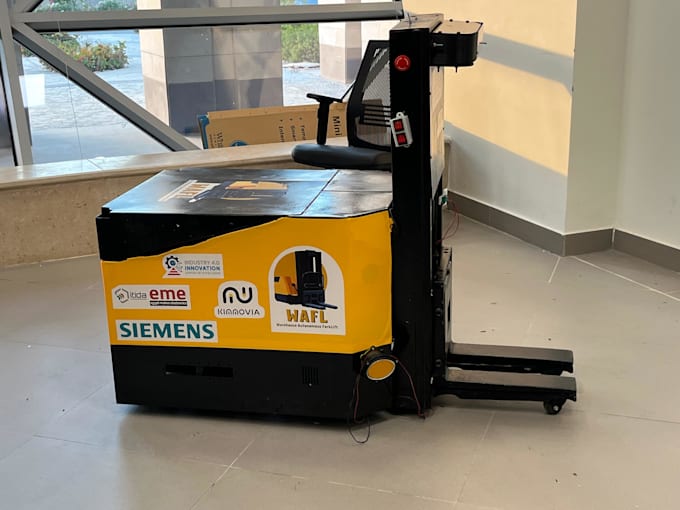
Puoi lavorare su un robot mobile autonomo completo?
Sì, ma sistemi robotici completi richiedono uno scopo personalizzato, milestone, tempi e preventivo.
Di cosa hai bisogno prima di iniziare?
Ho bisogno della descrizione del tuo progetto, dettagli hardware, ambiente software, funzionalità richieste e deliverable attesi.