Sfoglia categorie
Italiano
$
USD
Connettiti alla tua IA
Ingegnere robotico, ROS2, specialista di sistemi embedded
Stai avendo problemi con cadute di rete ad alta latenza o interfacce hardware-to-software rotte? Colleghiamo i pezzi.
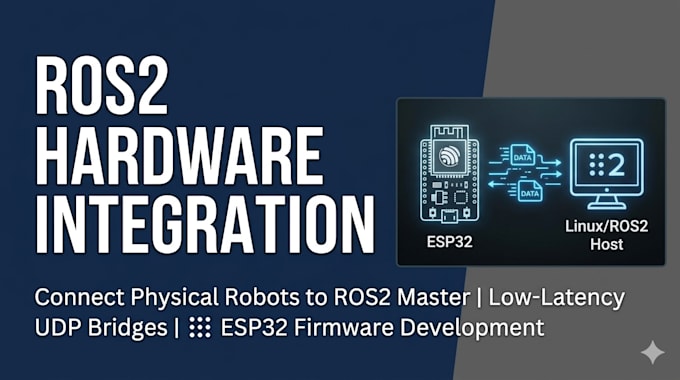
Sono un ingegnere robotico specializzato nell'integrazione di sistemi fisici a bassa latenza. Progetto ponti di comunicazione in tempo reale per collegare direttamente il tuo hardware a una macchina host master ROS2.
️ Competenze tecniche principali:
Perché collaborare con me?
Nota: i setup hardware reali richiedono una valutazione strutturale specifica. Inviami i dettagli dei cablaggi e delle configurazioni di calcolo prima di effettuare un ordine.
Piattaforma:
ESP32
Expertise:
Sviluppo firmware
•
Debug
•
ROS
Traduzione automatica.
Devo spedire il mio hardware a te?
• No. Lavoreremo interamente tramite integrazione di rete remota. fornirò il firmware ESP32 ottimizzato e i nodi dello spazio di lavoro master ROS2 [Esplicita Richiesta]. Li eseguirai localmente e andremo a debuggare eventuali stati di timing hardware o di comunicazione di rete tramite condivisione schermo o log testuali dettagliati.
