Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD
Ingegnere di fotogrammetria LiDAR
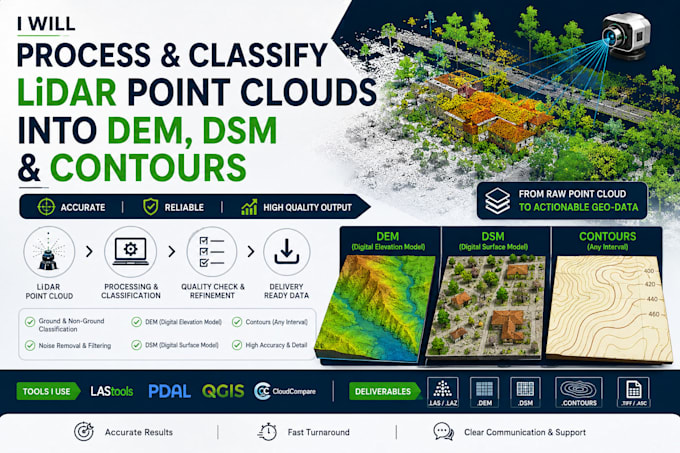
Trasformo le nuvole di punti raw di LiDAR e derivate da fotogrammetria in output puliti, classificati e pronti per analisi. Questo è il cuore del mio lavoro nell'ingegneria della percezione LiDAR (sensor fusion, pipeline per veicoli/robot autonomi) e nell'ingegneria dei dati geospaziali, quindi sono a mio agio sia con nuvole di punti di livello survey che con quelle derivate da drone.
Ciò che ottieni:
Perché lavorare con me:
Come funziona:
Traduzione automatica.
Accetti nuvole di punti derivate da drone (non LiDAR survey)?
Sì, entrambi vanno bene — basta dirmi la fonte.
Puoi fare rilevamenti di cambiamenti tra due nuvole di punti/datas?
Sì, considera questa come un servizio personalizzato — il prezzo dipende dal numero di tile.
Quale software utilizzi?
Un mix di strumenti open-source per nuvole di punti/GIS e Python personalizzato (ho creato una pipeline raster multiprocessing proprio per questo tipo di lavori con file di grandi dimensioni).
