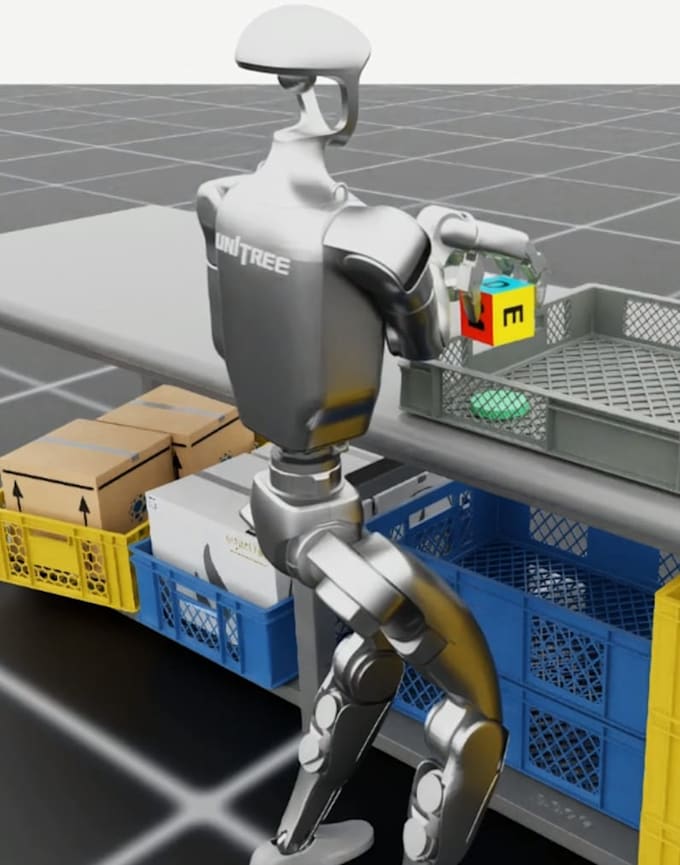
costruirò simulazioni Isaac Sim e genererò set di dati di robot embodied AI
S
S
Hanna Q
Alcune informazioni sono state tradotte automaticamente.
Schermo intero
Schermo intero
Visualizza presentazione
Informazioni su questo servizio
Traduzione automatica.
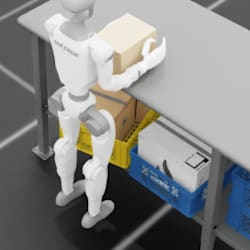
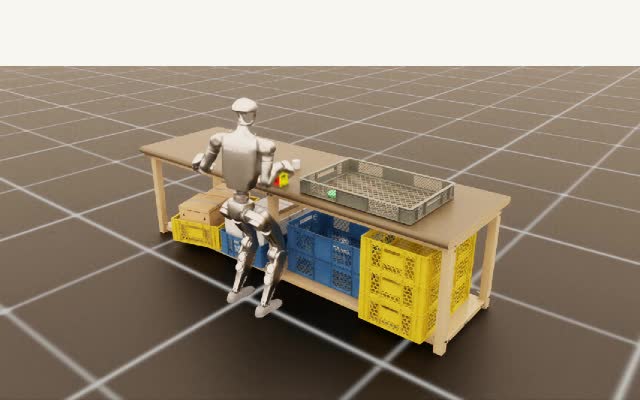
Creiamo simulazioni embodied AI personalizzate e set di traiettorie sintetiche su NVIDIA Isaac Sim per robot umanoidi e mani adattive. Progettiamo scene di simulazione personalizzate, importiamo e configuriamo asset robot URDF/USD, impostiamo sensori, applichiamo domain randomization, inseriamo rumore sui sensori, calibriamo IK, WBC e controller MPC e esportiamo dati di traiettoria HDF5 compatibili LeRobot per studi su imitation learning e reinforcement learning.
Motore IA
Claude
Together AI
Altro
Strumenti e framework
LangChain
LangGraph
Dify
Langflow
Altro
Tipo di soluzione IA
Agente IA
Scopo
Automazioni del flusso di lavoro
Scopri di più su Hanna Q
Hanna Q
Simulation Platform Development Specialist
DaCina
Membro daott 2026
Tempo di risposta medio1 ora
Lingue
Cinese, Inglese
I’m a Simulation Platform Development Specialist focused on embodied AI robot simulation. I build Isaac Sim platforms for humanoid robots and dexterous hands, and create automated synthetic data pipelines.
I apply domain randomization to generate high-fidelity simulation datasets, exporting LeRobot-compatible HDF5 trajectory data for imitation learning, grasping and navigation policy training.
My services cover scene setup, URDF/USD conversion, sensor noise randomization, IK solving, and WBC / MPC controller tuning for robot algorithm development and validation.