Ciao, sono un ingegnere meccatronico con esperienza nello sviluppo di ROS2 e sistemi embedded. Sono specializzato nella progettazione di modelli URDF da SOLIDWORKS per simulare robot e manipolatori in...
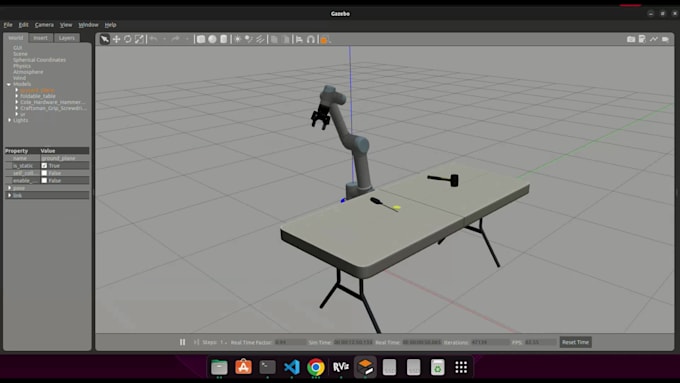
Ti aiuterò a simulare bracci robotici con pianificazione del movimento e controllo in ROS2 Gazebo. Posso fornire soluzioni personalizzate su misura per le tue esigenze.
Simulazione di braccio robotico in ROS 2 con MoveIt e Gazebo
Pianificazione del percorso e controllo del movimento (usando i pianificatori di MoveIt)
Configurazione del modello robot URDF/XACRO
Configurazione di ambienti personalizzati in Gazebo per i test
Configurazione di workspace ROS 2 pulito e modulare
Demo video della simulazione in esecuzione
Supporto per modelli di manipolatori personalizzati