Sfoglia categorie
Esplora
Fiverr Pro
Italiano
$
USD
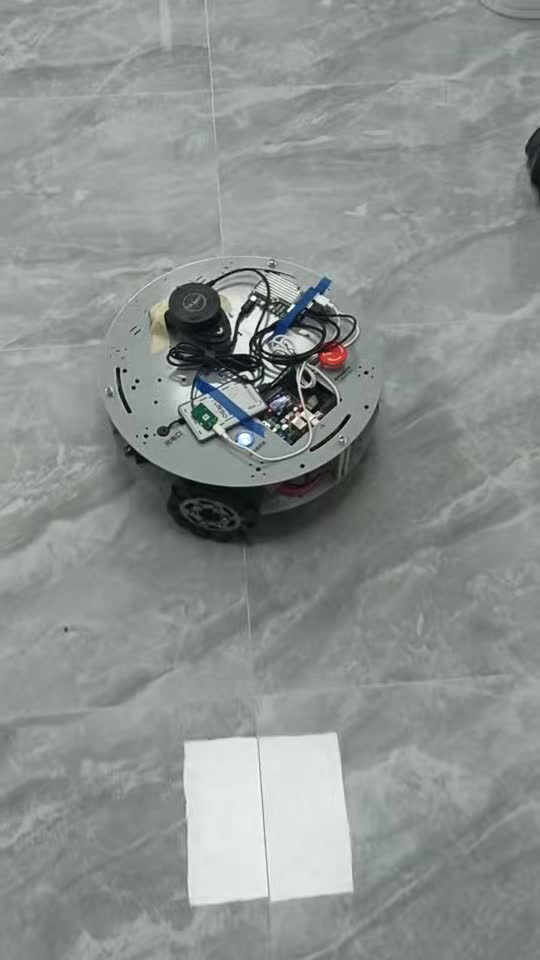
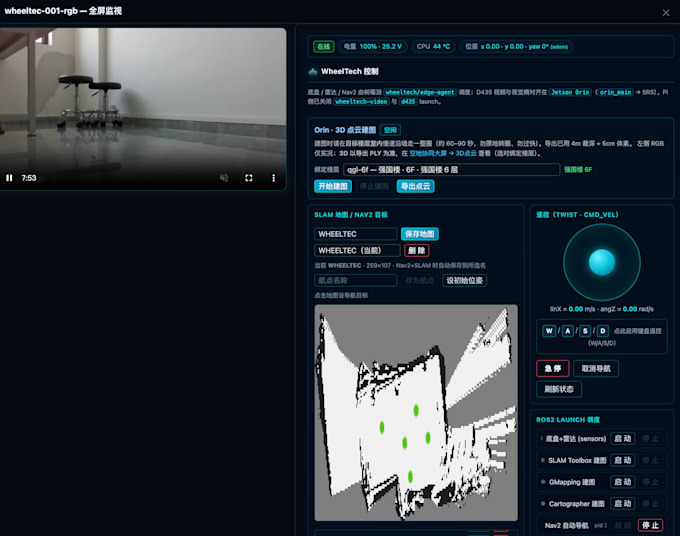
Hai un robot mobile Wheeltec ma sei bloccato sulla configurazione di ROS2, SLAM o navigazione autonoma? Posso aiutarti.
Sono specializzato in piattaforme Wheeltec con ROS2 Humble e lo stack ufficiale wheeltec_ros2 su Raspberry Pi e Jetson.
Le cose che faccio:
Supportato: kit Wheeltec Mecanum, Omni e Ackermann con wheeltec_ros2 ufficiale.
Tu fornisci: modello del robot, accesso SSH/VNC e il tuo obiettivo.
Ricevi: file di lancio funzionanti, mappa salvata (Standard+) e un breve runbook.
Scrivimi il modello Wheeltec prima di ordinare, confermerò l'ambito e i tempi.